Projects
研究プロジェクト
進行中・発表済みの研究プロジェクト21件です。各カードから論文・コード・プロジェクトページに直接アクセスできます。
2026
10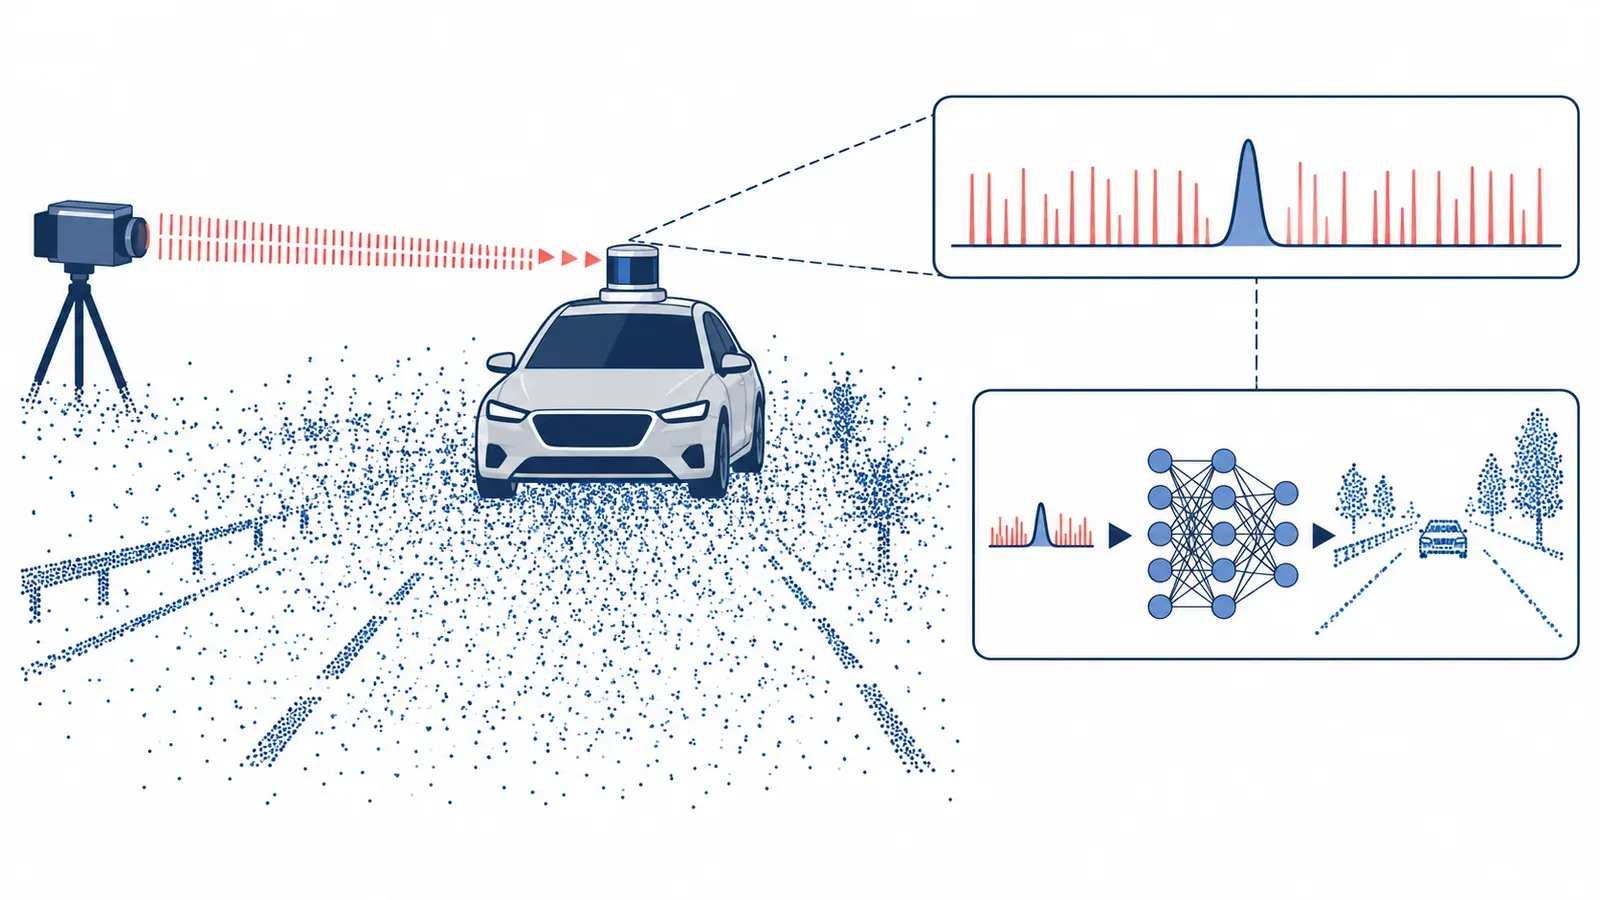
採択
PULSAR-Net
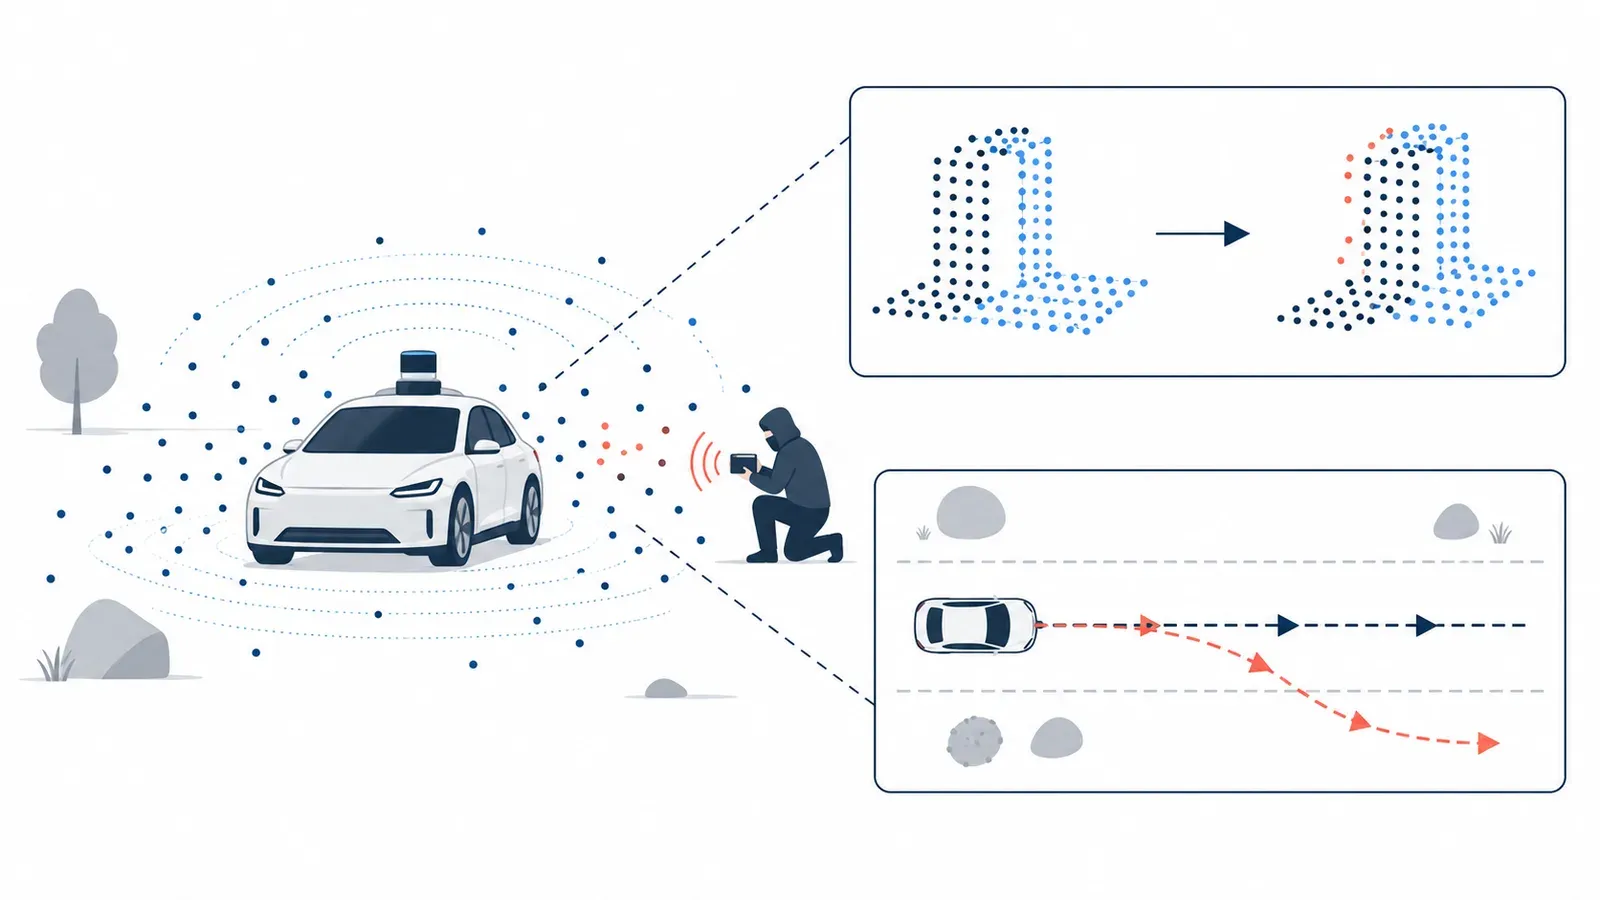
高頻度レーザーパルスでLiDARを完全に盲目にするジャミング攻撃に対する世界初の有効な防御手法PULSAR-Netを提案。通常廃棄される中間フルウェーブフォームデータと同時マルチレーザーセンシングの空間時間相関を活用し、軸方向アテンション付きU-Netで攻撃パルスを正当反射から分離する。合成データのみで訓練しながら、実世界の静止・走行シナリオで92%・73%の点群再構成率を達成した。
採択★
FLARE & ChromaGuard
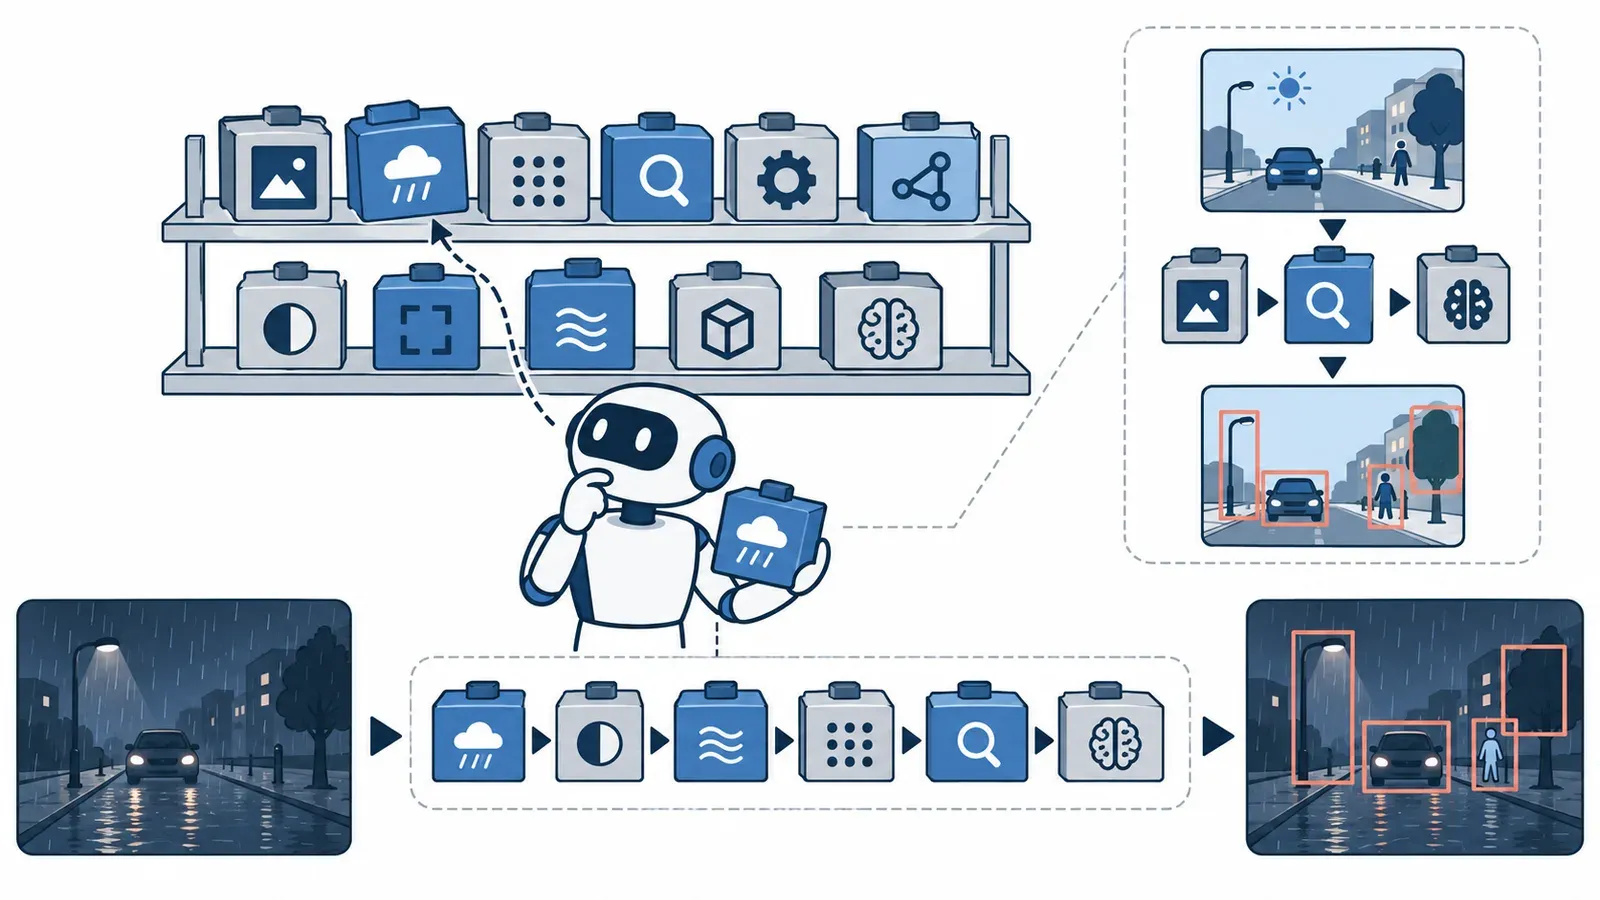
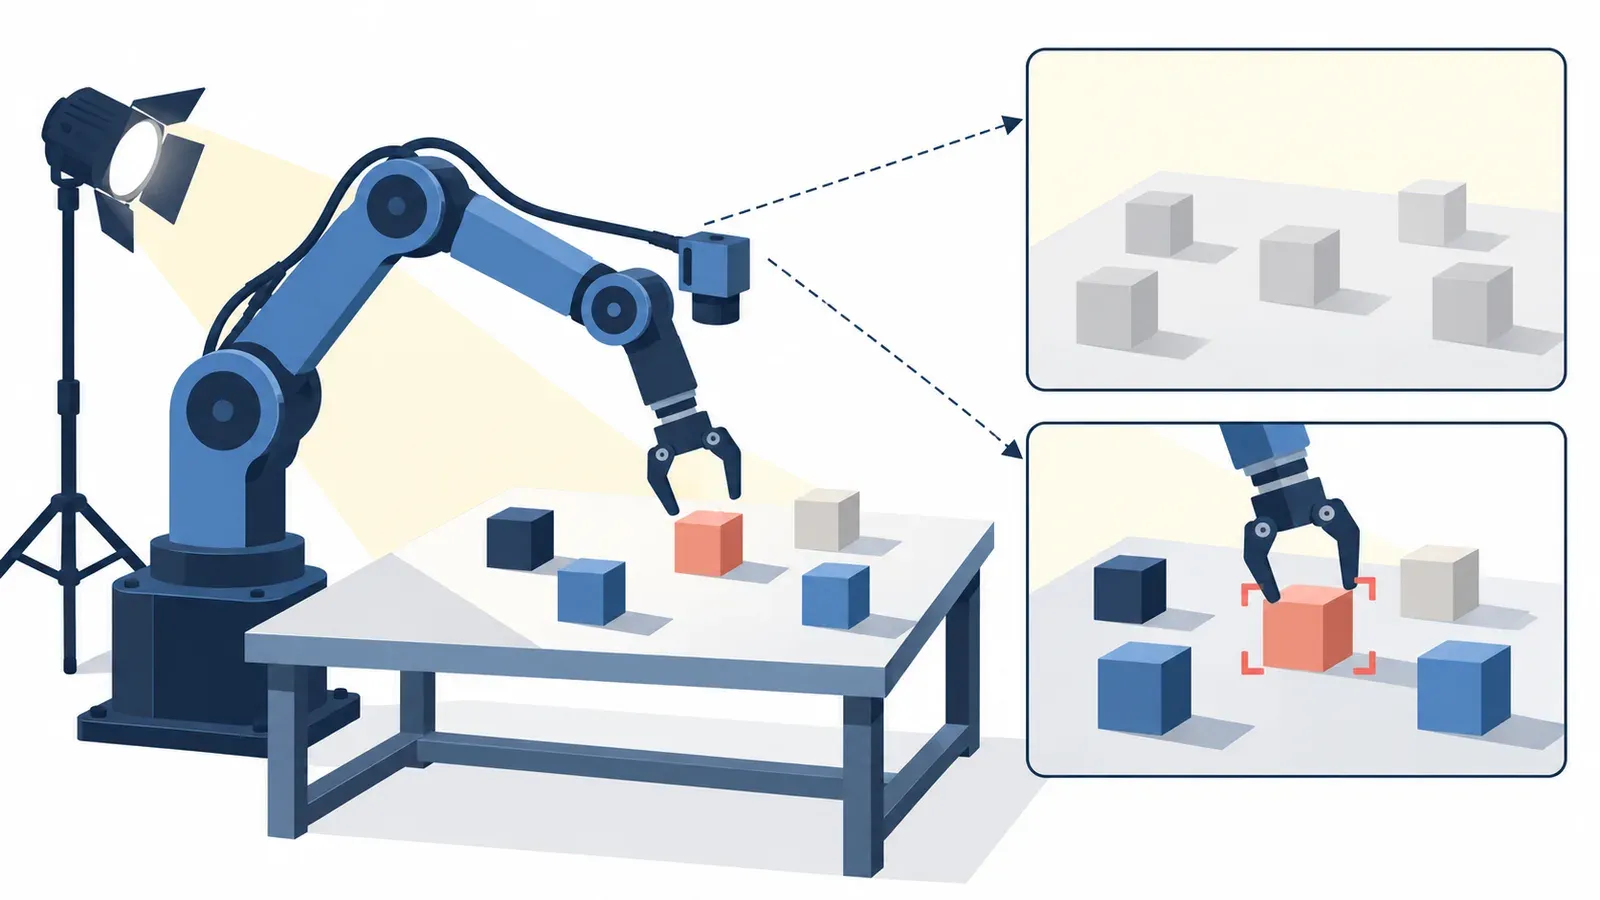
ロボット操作の汎用基盤となりつつある Vision-Language-Action (VLA) モデルが、照明のわずかな変化に脆いことを示した研究。狙った照射で成功率をゼロまで落とす物理スポットライト攻撃 FLARE を提案し、モデル内部へのアクセスなしに成立することを実証した。さらに標準的な対策である素朴なデータ拡張が、モデルに「色をノイズとして捨てる」ことを学習させ、形状だけに頼る知覚へ退化させてしまう落とし穴を発見。色を保持したまま敵対的学習を行う ChromaGuard により、実機6自由度ロボットで通常時97.5%、攻撃下92.5%の成功率を達成した。
採択
D-SLAMSpoof
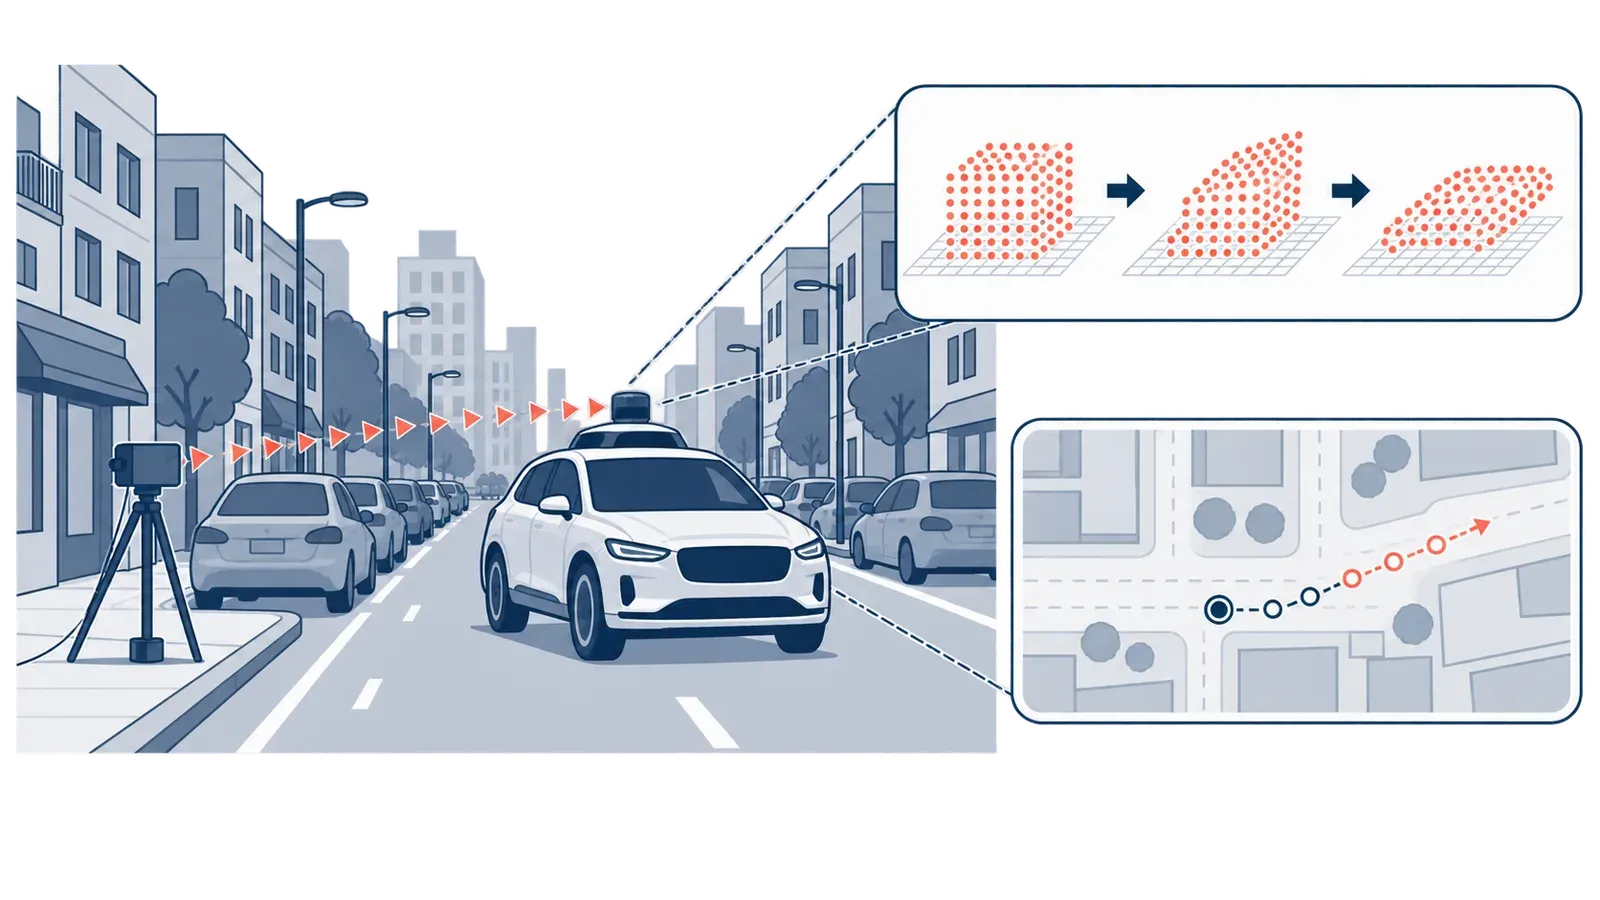
従来のLiDARスプーフィング攻撃は特徴の乏しい環境でしか機能しなかったが、D-SLAMSpoofはスキャンマッチング原理に基づいた動的な点群注入パターンを設計することで、都市部・屋内といった特徴豊富な環境でも有効な攻撃を実現する。また、慣性デッドレコニング信号のみで攻撃を検出・軽減する防御手法ISD-SLAMを合わせて提案し、攻撃と防御の両面から自律システムのセキュリティ課題に取り組む。
発表済み
LiDAR Beacon
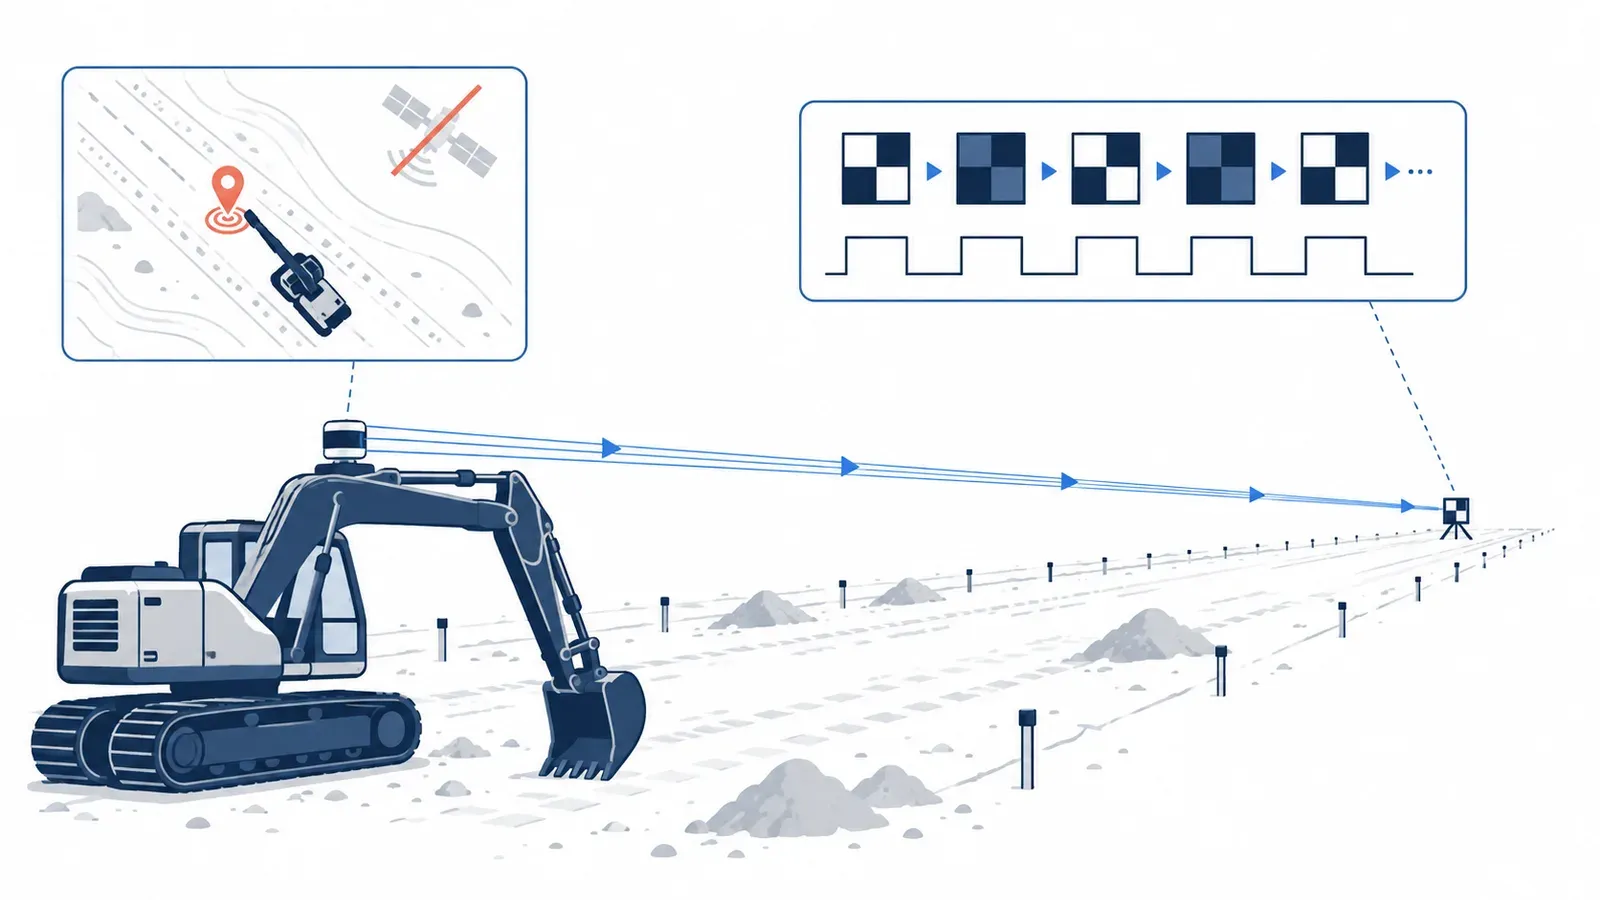
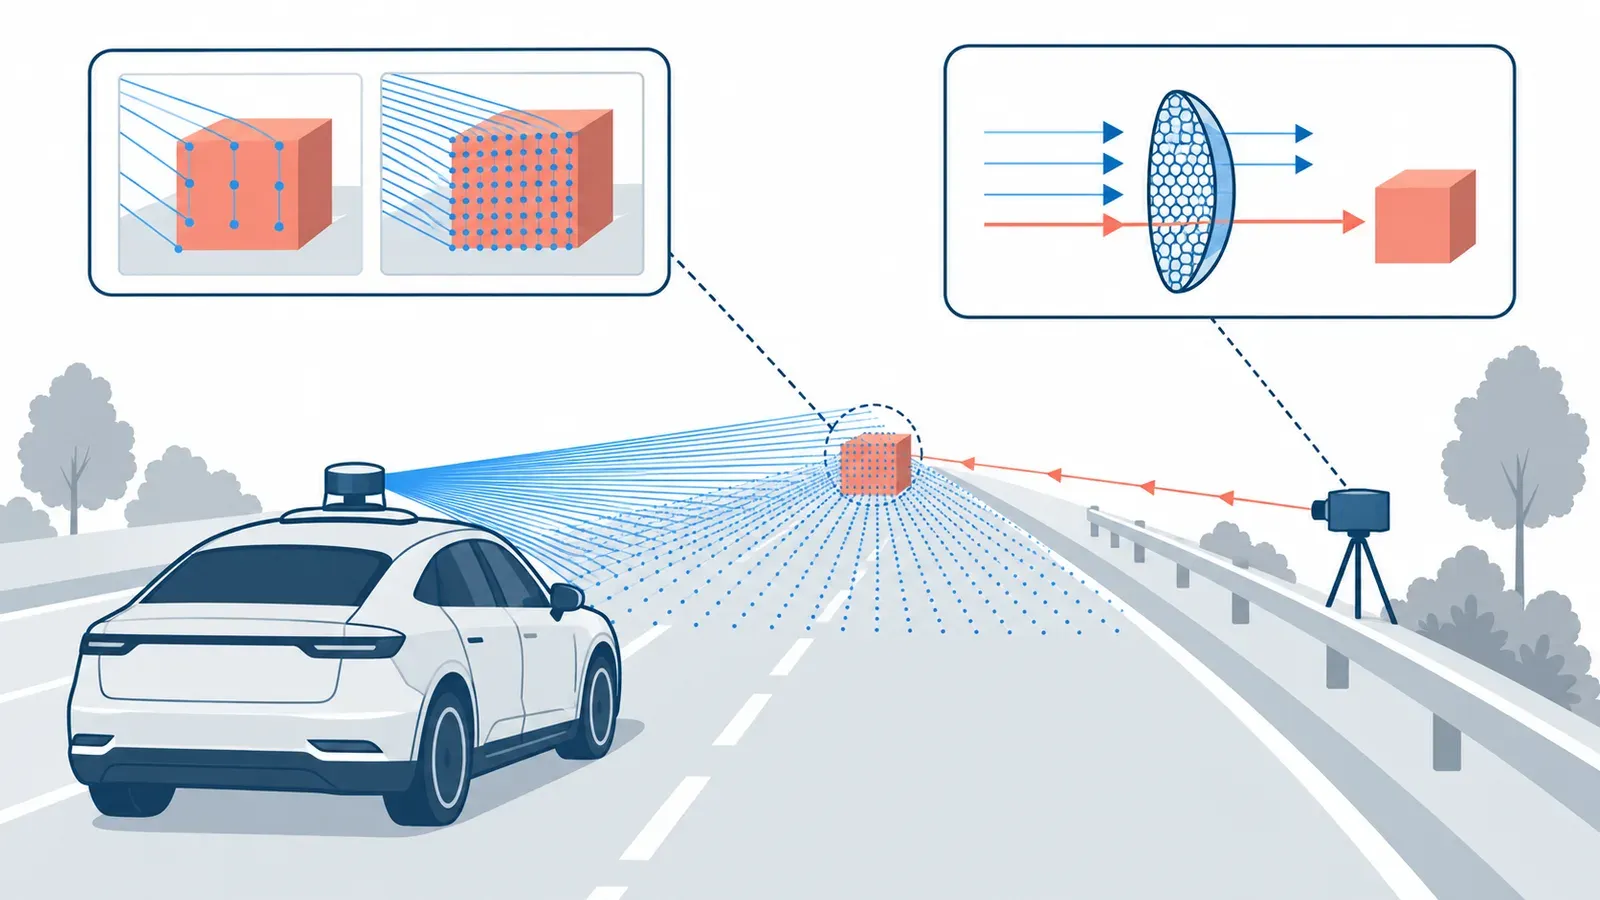
LiDARの1点反射だけでIDを識別できる新方式の基準マーカー「LiDAR Beacon」を開発。PDLCフィルムの透明/不透明切替による時間的反射パターンを利用し、従来比約19倍となる世界最長309mの識別距離を実現した。GPS・トータルステーション不要の自律測位システムを構築し、砂地環境での長距離走行後も平均誤差0.14m以内の高精度を達成している。
採択
MirrorDrift
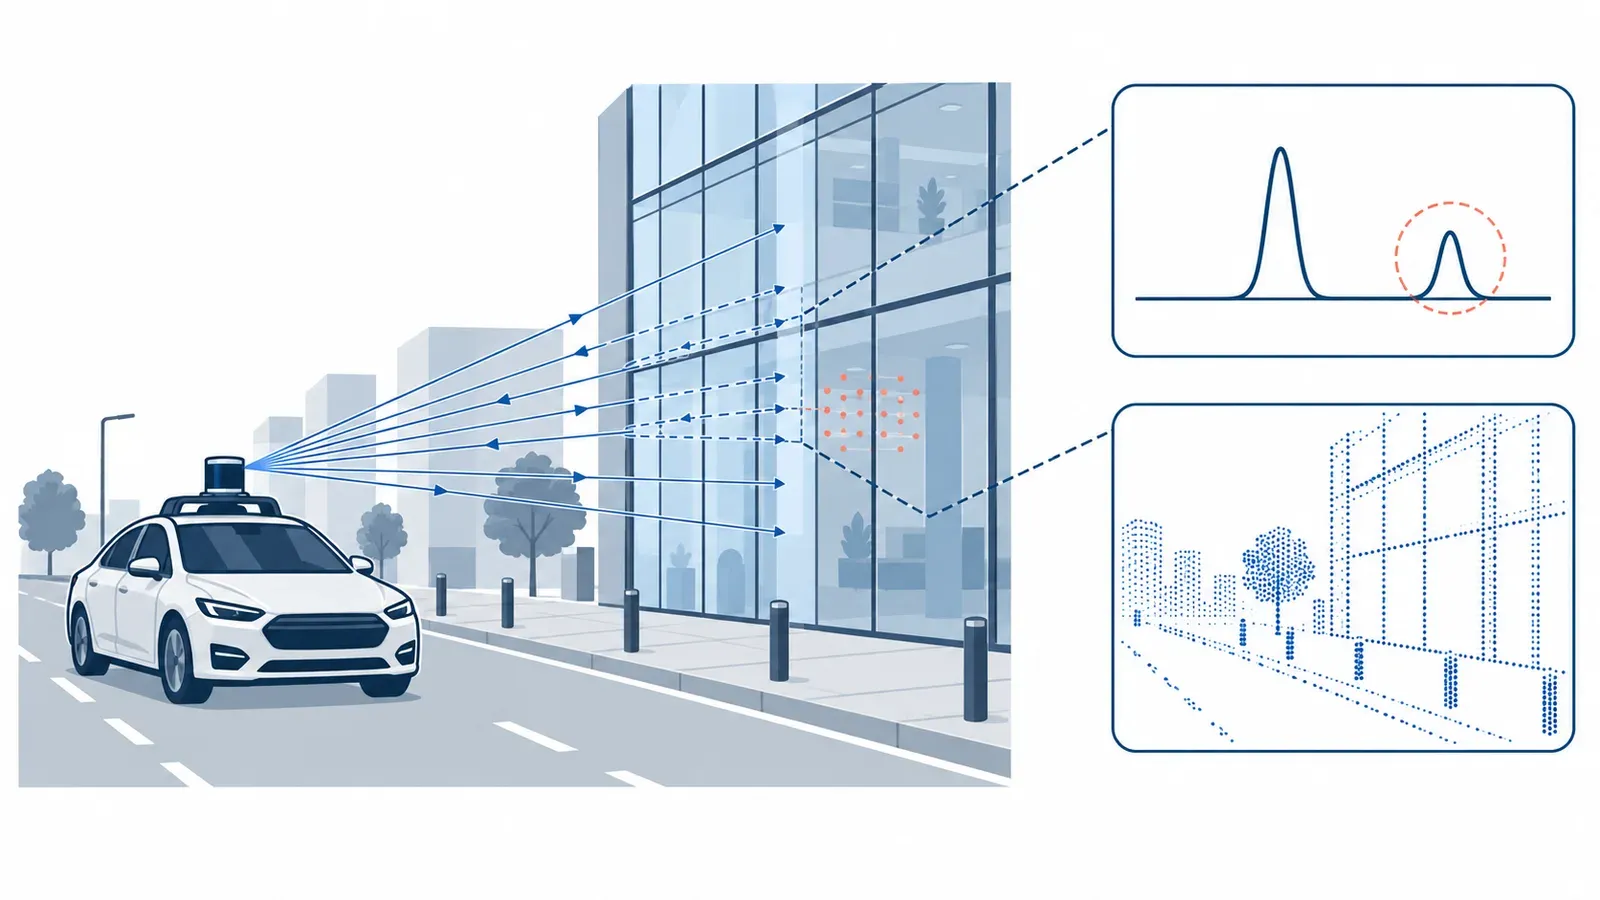
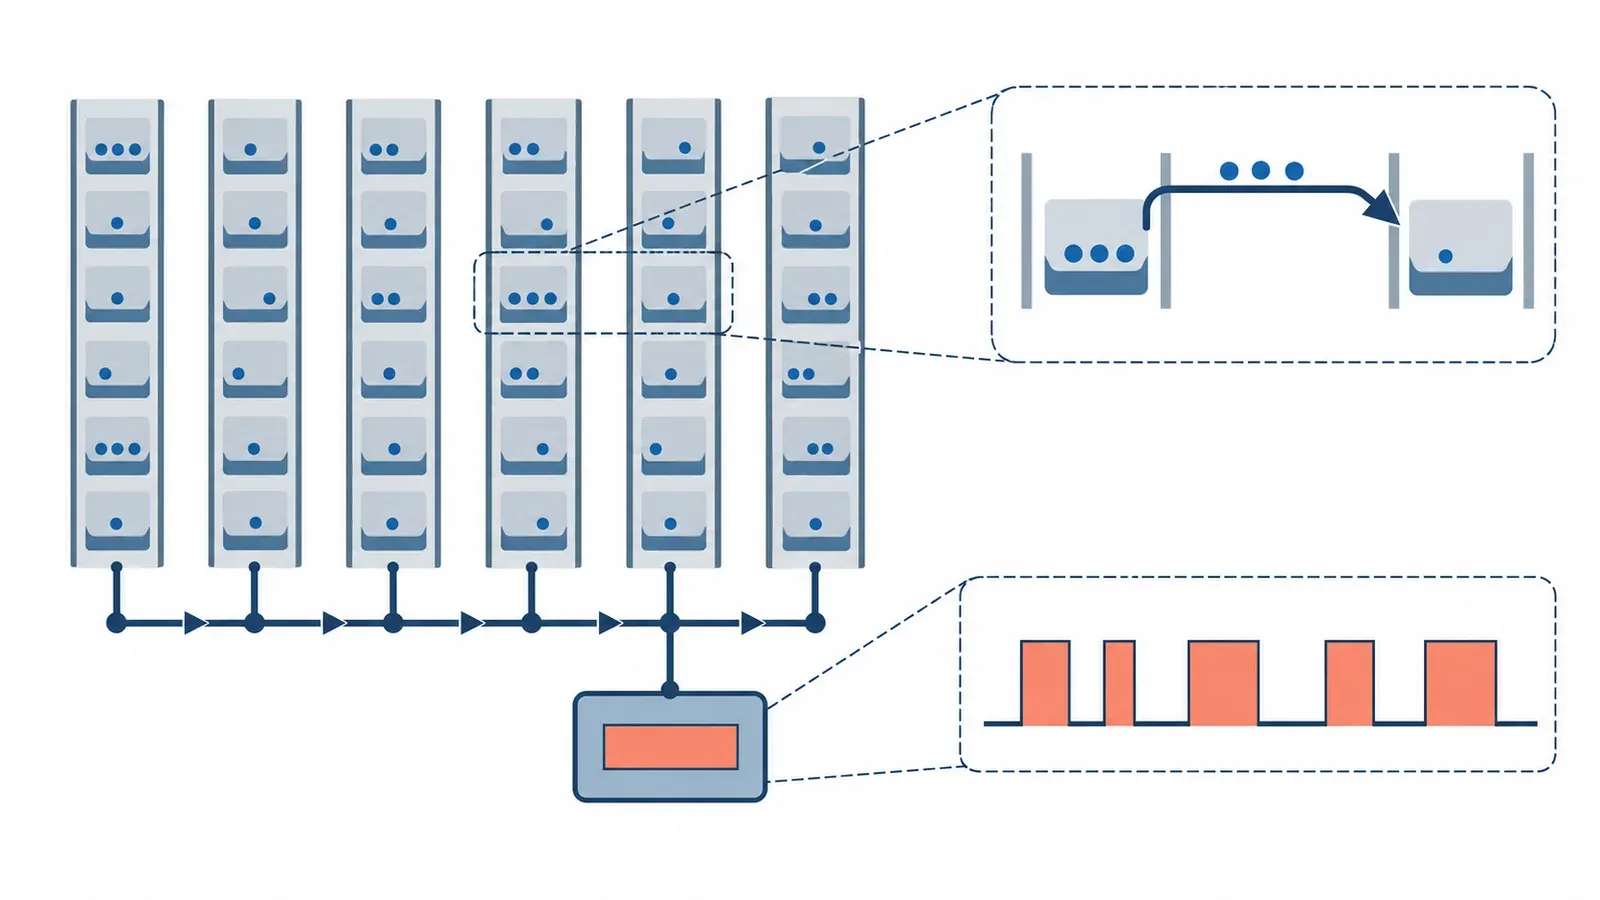
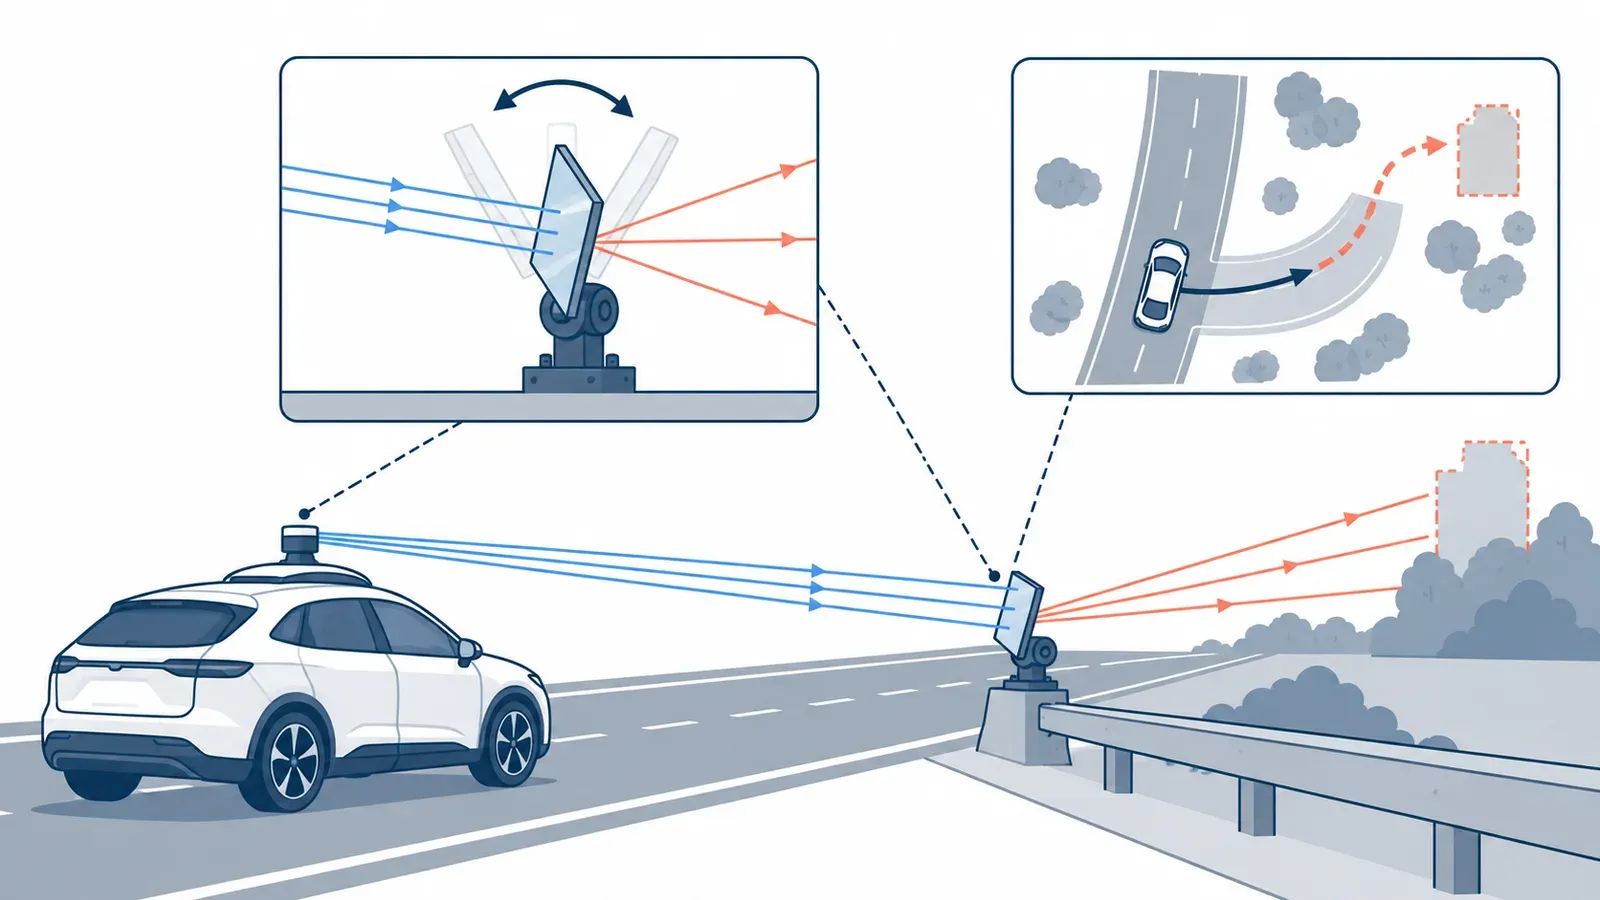
信号注入に頼る既存のLiDAR物理攻撃は最新の防御機構で軽減されつつあるが、MirrorDriftはアクチュエーター付き平面鏡の鏡面反射だけでゴースト点群を生成し、注入装置を一切使わずにスキャンマッチングの対応関係を系統的に歪める。鏡の配置・向き・駆動を最適化した結果、ランダム配置比6.1倍の平均姿勢誤差増大、最大6.03mの位置推定誤差を3種のSLAMシステムで実証した。
2025
7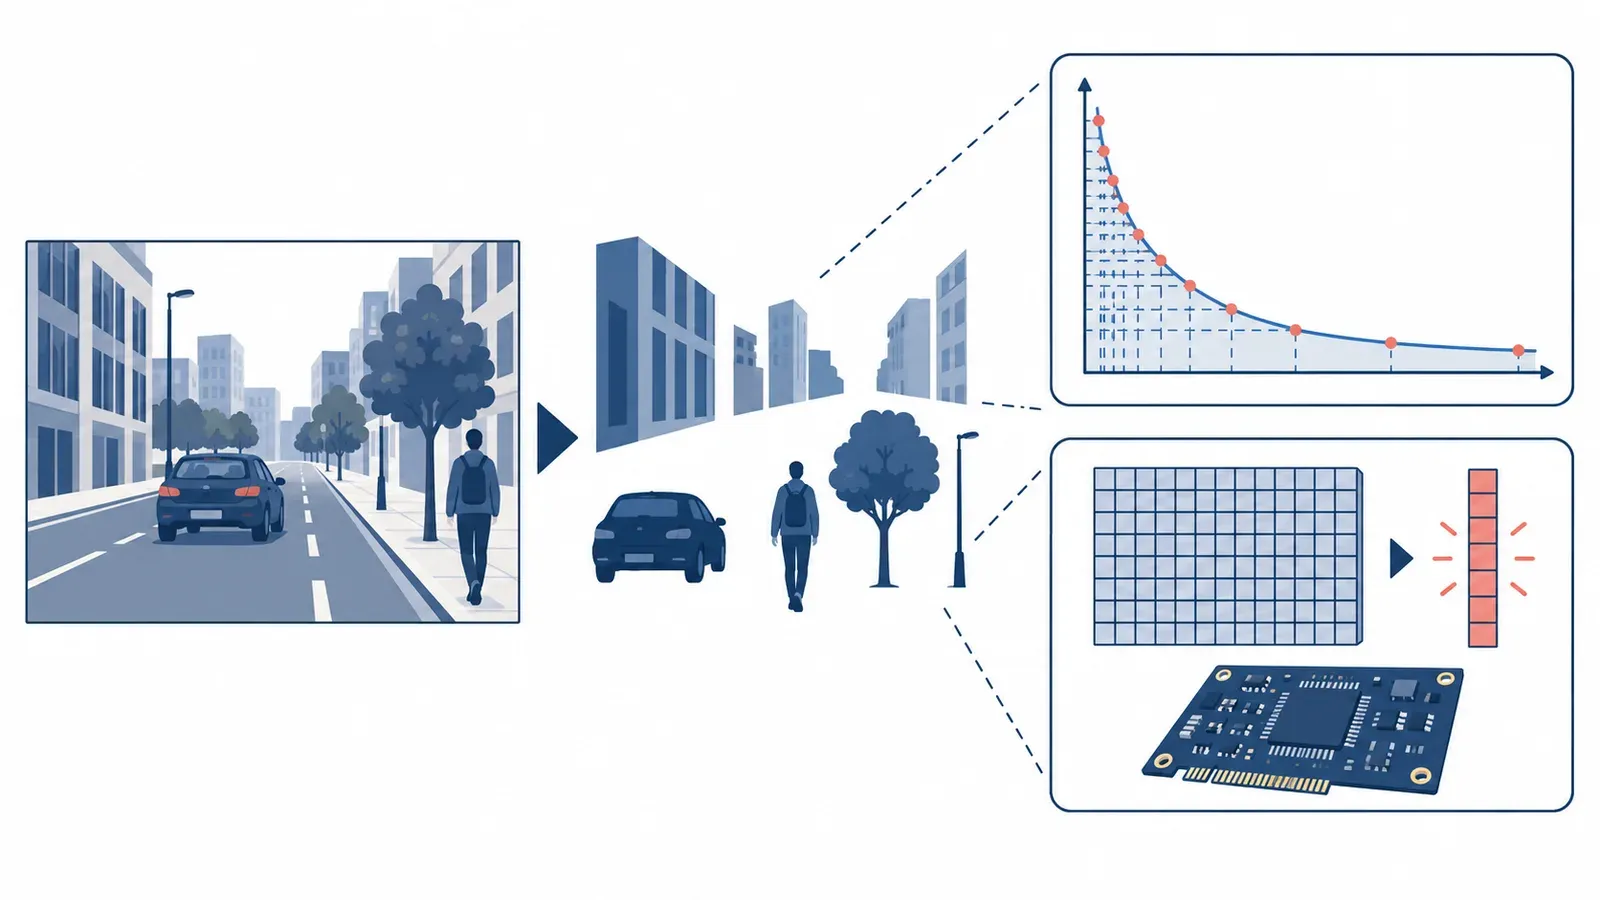
発表済み
Basket LiDAR
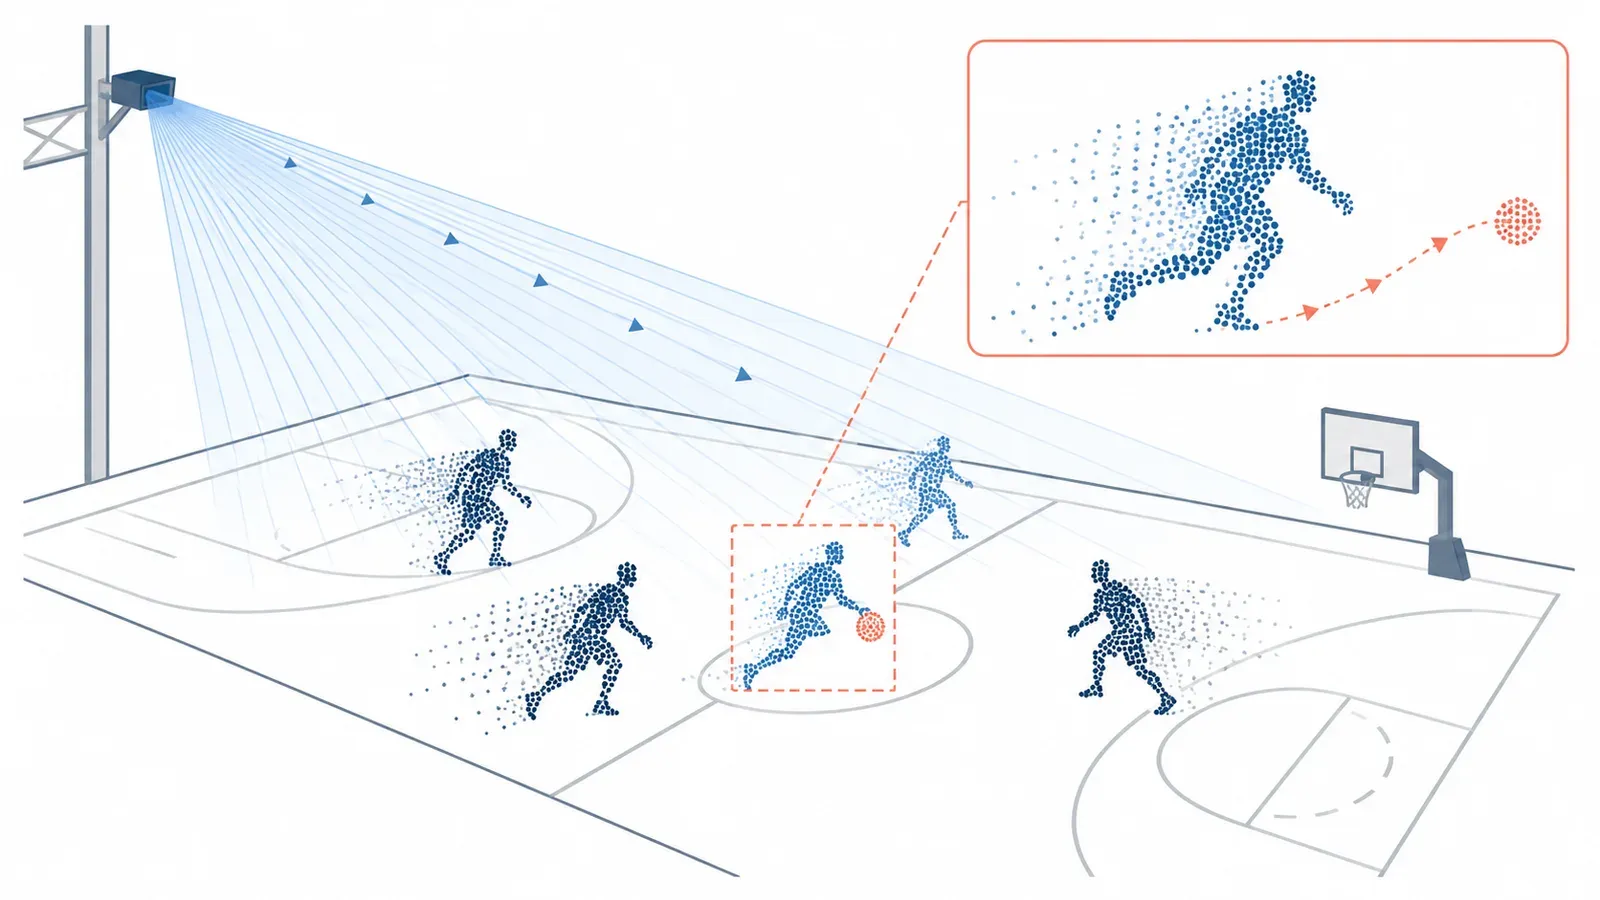
LiDARセンシングを用いたバスケットボール選手の3D追跡システム。試合中の選手とボールをリアルタイムで精密に3次元位置推定し、スポーツアナリティクスのための高密度空間データを取得する。コーチングや戦術分析への実用的活用を見据えたシステム構築を行った。
発表済み★
LiDAR Spoofing (High Speed)
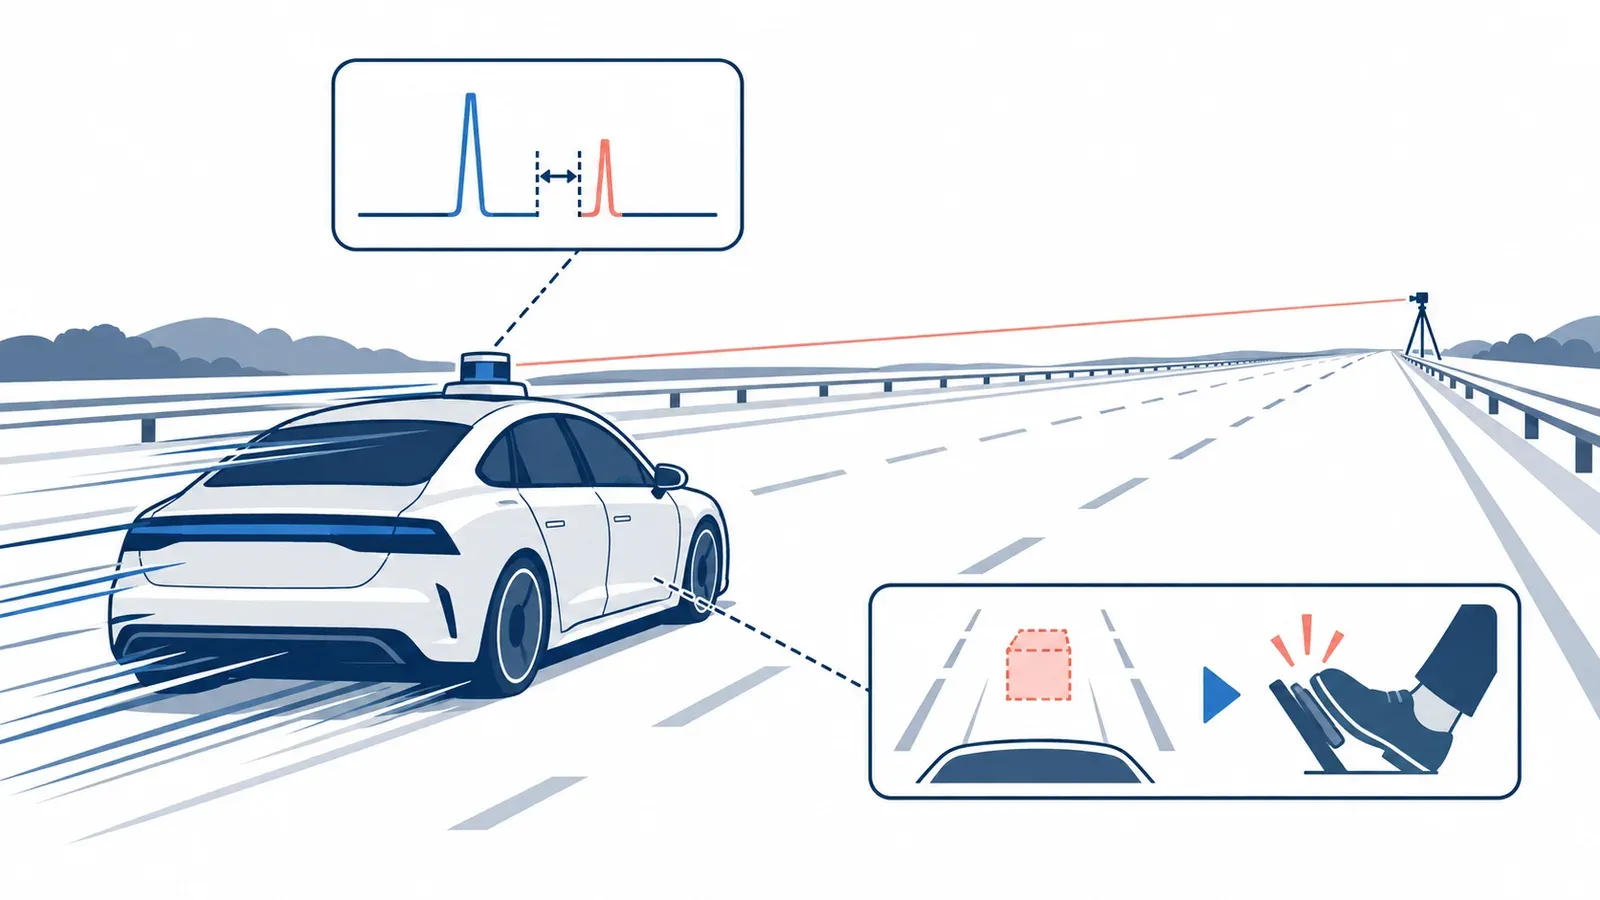
高速走行・長距離条件下での自動運転車両に対するLiDARスプーフィング攻撃の現実的な有効性を検証した研究。これまで安全と想定されていた条件下でも攻撃が成立することを明らかにし、既存のセキュリティ前提を覆す実験的証拠を提示する。
発表済み
Optical LiDAR Comm
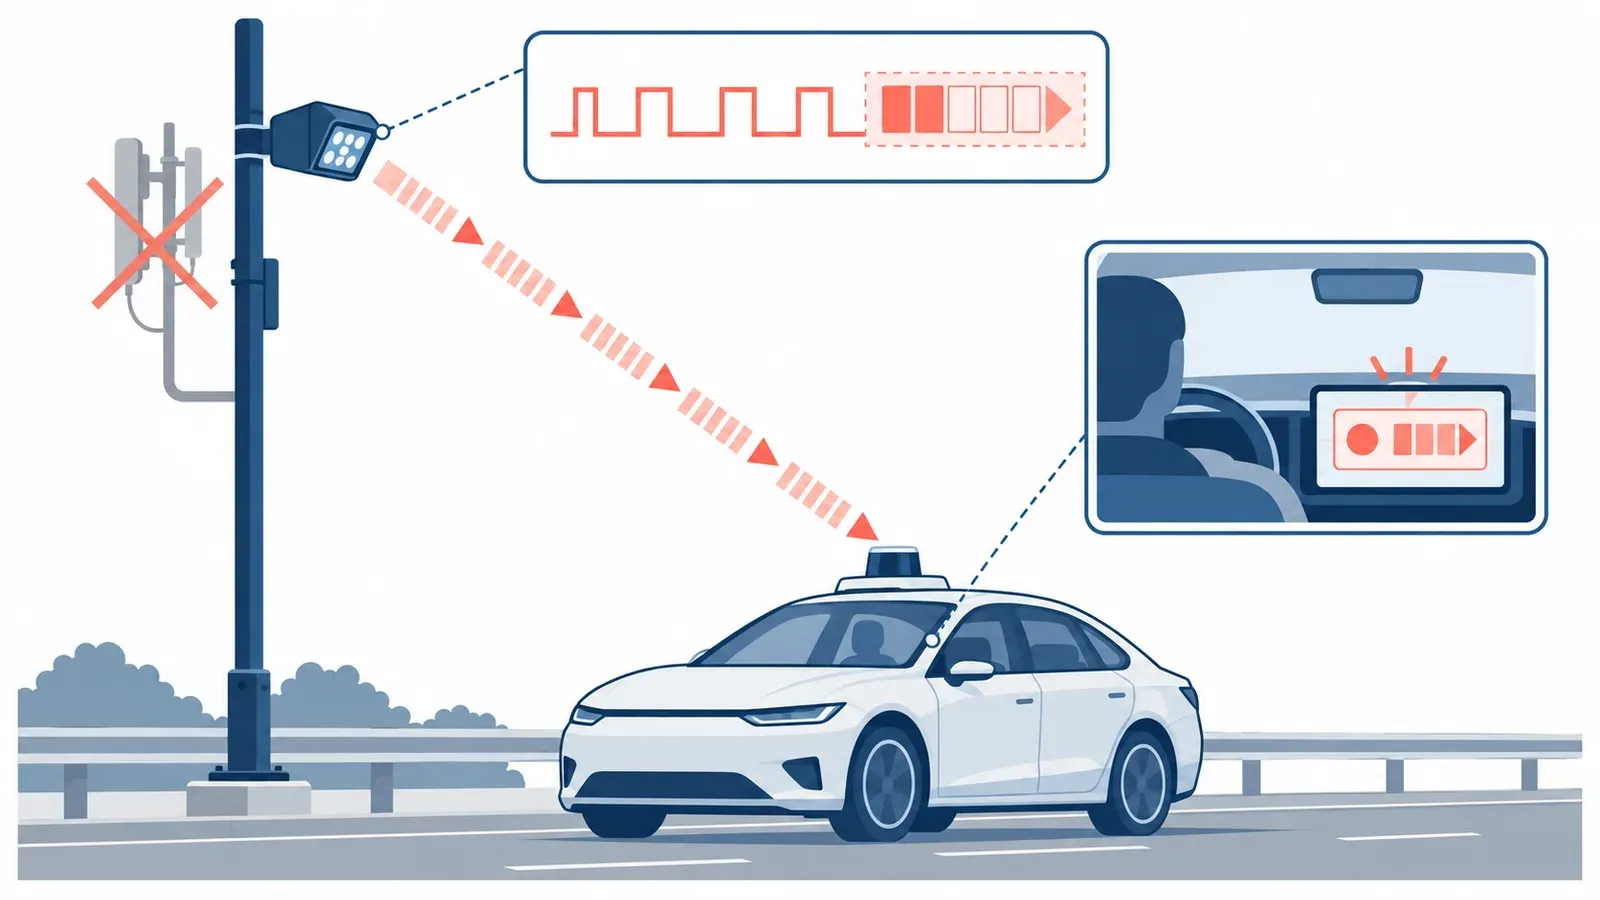
既存の車載LiDARセンサを光通信チャネルとして転用し、インフラ・車両間通信(I2V)を実現する手法を提案。専用通信ハードウェアを不要とし、市販LiDARユニットのみで実用的なデータ転送を実証した。スマートインフラ連携の低コスト実装に向けた新たなアプローチを示す。
発表済み
Saliency-Aware CIM
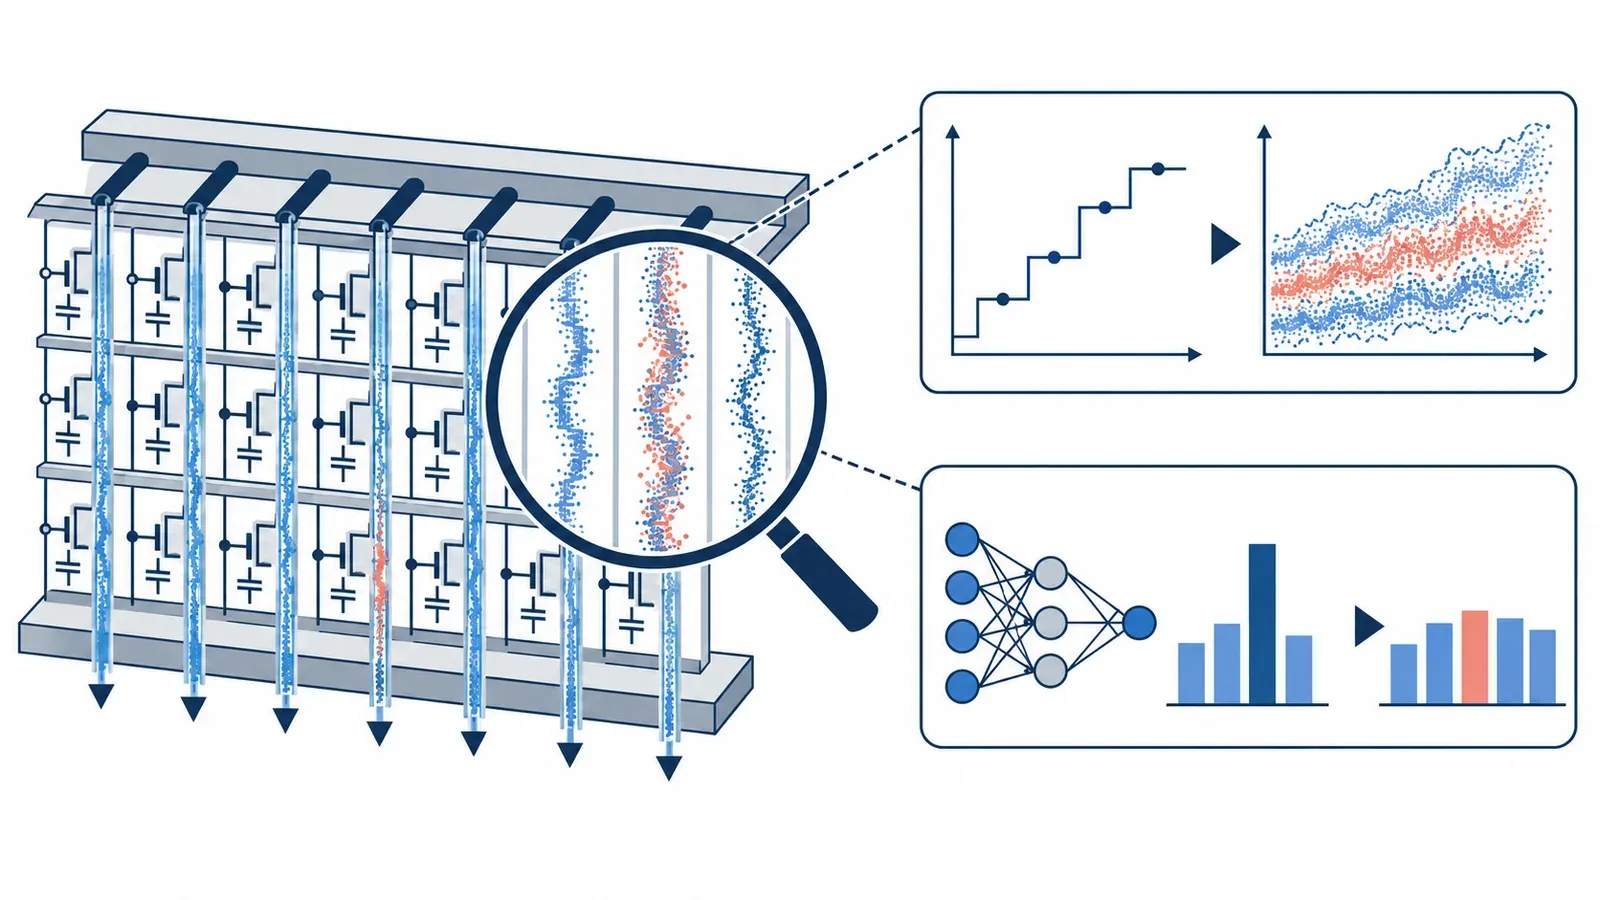
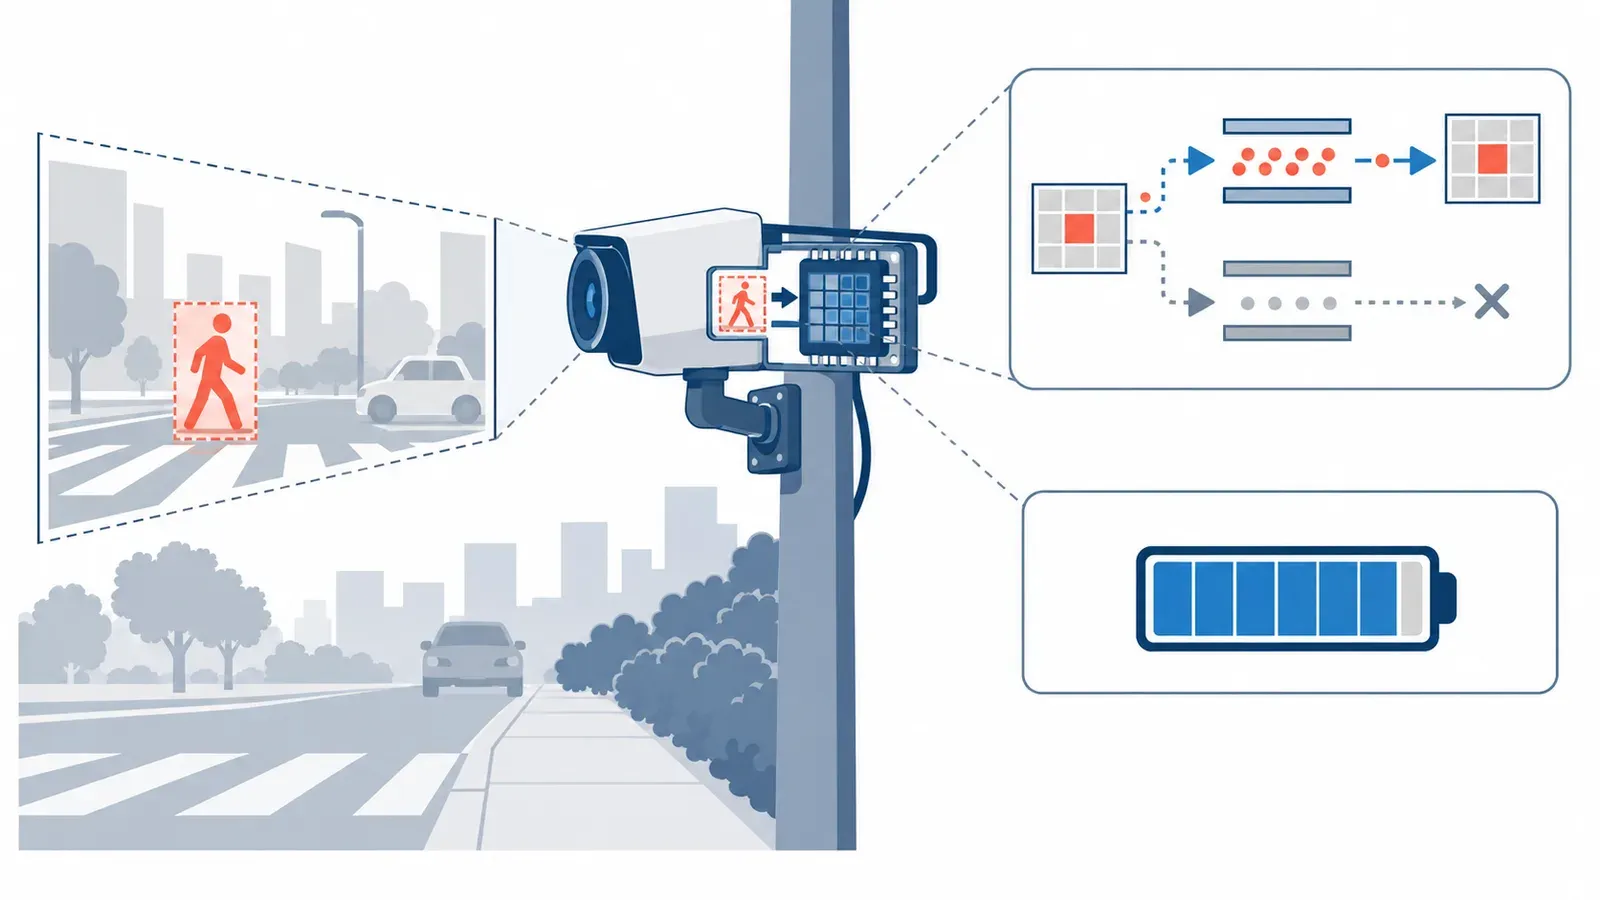
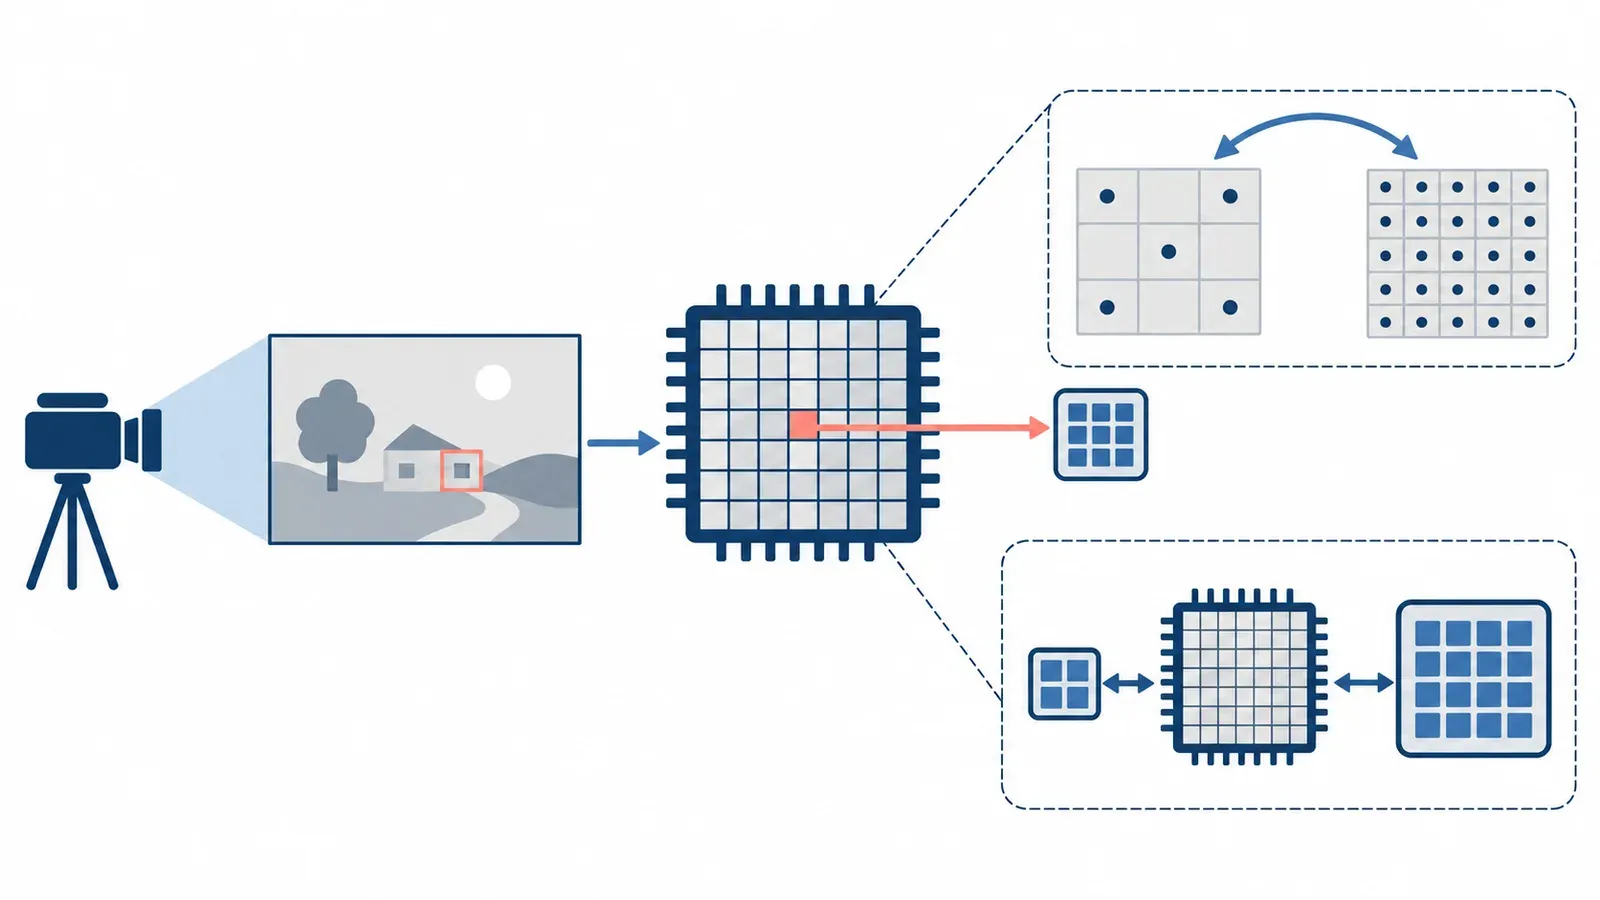
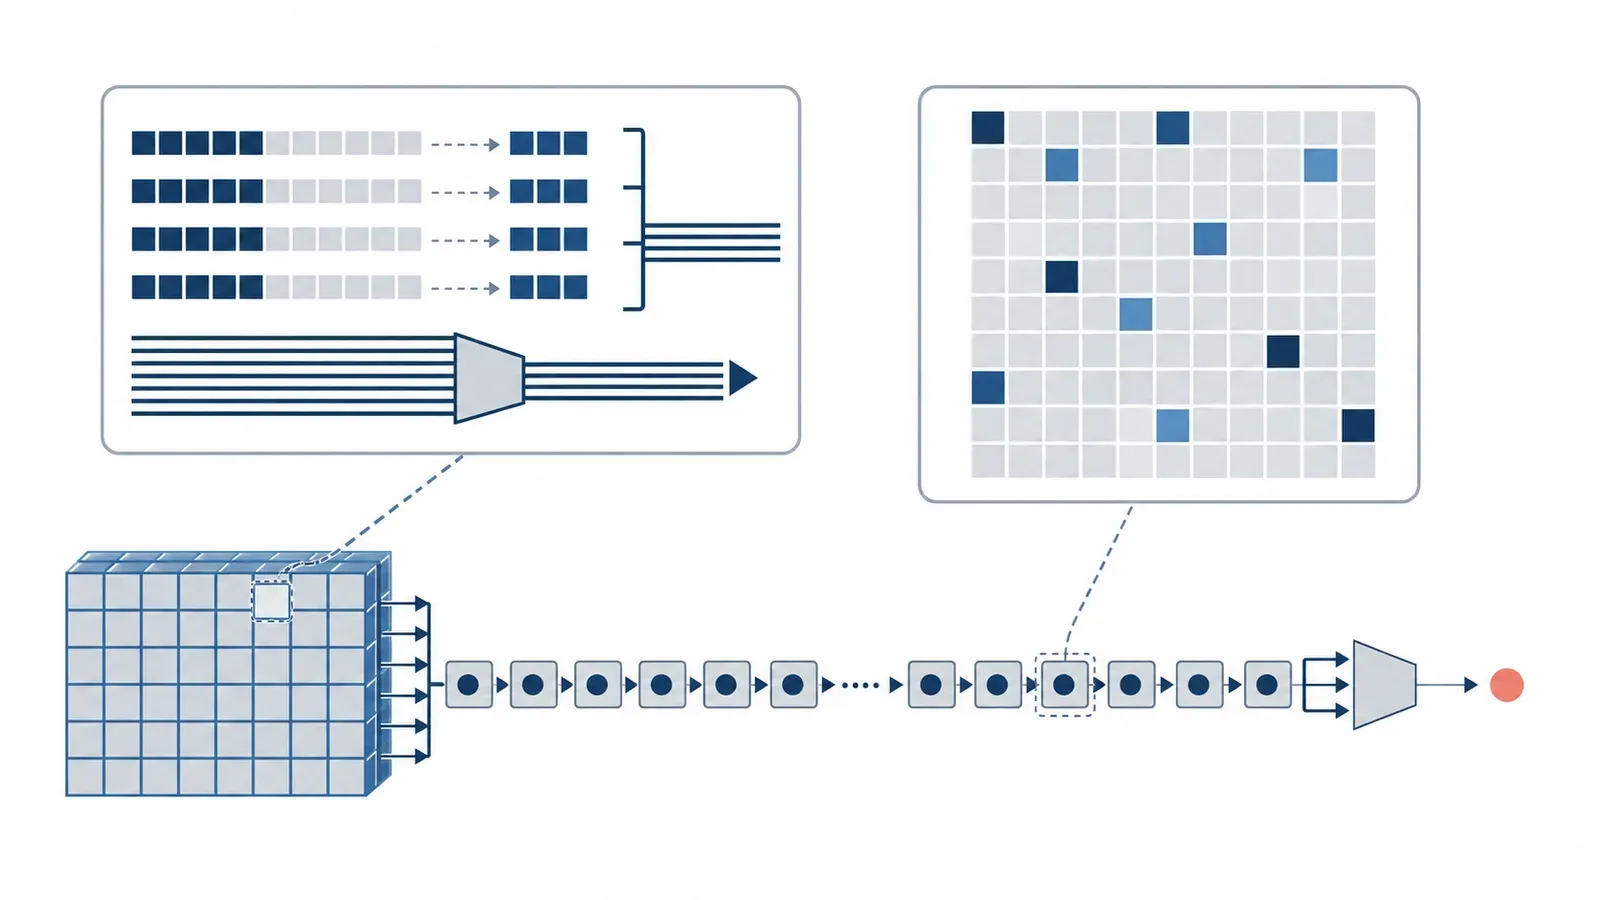
顕著性検出器を内蔵した4541 TOPS/Wのアナログコンピュートインメモリマクロ。電荷ドメインで非顕著領域の演算を動的にスキップし、視覚推論における圧倒的なエネルギー効率を実現する。エッジAIデバイスの次世代設計に向けた画期的なアーキテクチャを提案する。
2024
4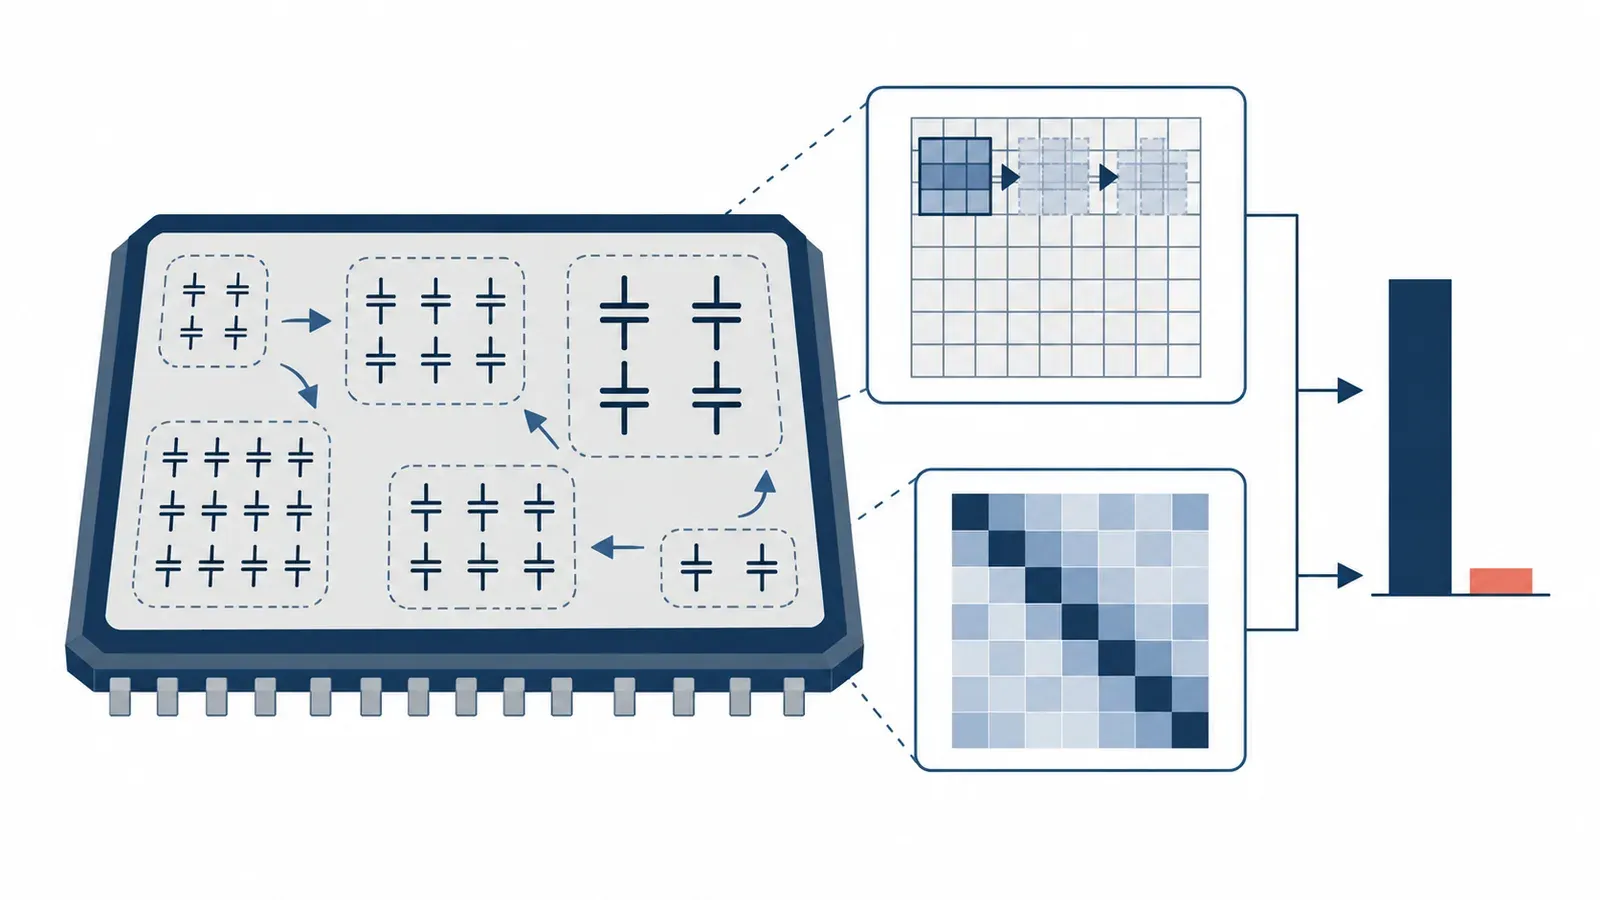
発表済み★
LiDAR New-Gen Spoofing
次世代LiDARセンサに対するスプーフィング攻撃の能力向上と新たな攻撃戦略を明らかにした研究。従来の安全仮定が成立しなくなることを示し、既存の対策を無効化する手法を複数提案している。次世代センサのセキュリティ設計指針を与える重要な知見を含む。
該当するプロジェクトがありません。