Research
私たちが挑んでいる問い
3つのテーマで研究しています。どれも「ハードとソフトの両方」に踏み込むのが特徴で、予備知識がなくても始められます。まずは問いから読んでみてください。
AIを、電池で動かせるか?
いまのAIは、巨大なデータセンターで莫大な電力を食べながら動いています。これをスマホや自動車、ロボットに載せようとすると、電力がまったく足りません。しかも半導体の進歩は鈍り、デジタル回路をこれ以上速く・省エネにするのは限界に近づいています。
そこで私たちは、計算のやり方そのものを変えます。データを運ばずメモリの中で直接計算する。0と1ではなくアナログの電圧で計算する。あえて「だいたい合っている」計算で済ませる。教科書とは違うやり方で、消費電力を10分の1から100分の1にすることを狙っています。
そして紙の上で終わらせません。設計した回路は本当に半導体工場で製造され、数ヶ月後に自分のチップとして手元に届きます。
配属されたら、こんなことをします
- 1
PyTorchでAIモデルを学習させ、回路に載せやすい形に作り変える
- 2
回路を設計し、レイアウトを引いて、半導体工場に製造を依頼する
- 3
数ヶ月後に届いた自分のチップを測定し、狙い通り動くか確かめる
- 4
結果を論文にまとめ、ISSCCなど世界第一線の学会で発表する
取り組んでいること
メモリの中で直接計算する「インメモリ・コンピューティング」でデータ転送のボトルネックをなくす
アナログ回路やゆらぎを使い、デジタルとは違う原理でAI計算を効率化する
大規模言語モデル(LLM)を、限られた電力のデバイスで動かすための回路
回路に優しいAIモデルの学習手法や、シミュレータの開発・公開
実際に発表した成果
AIチップ・回路の10件をすべて見る →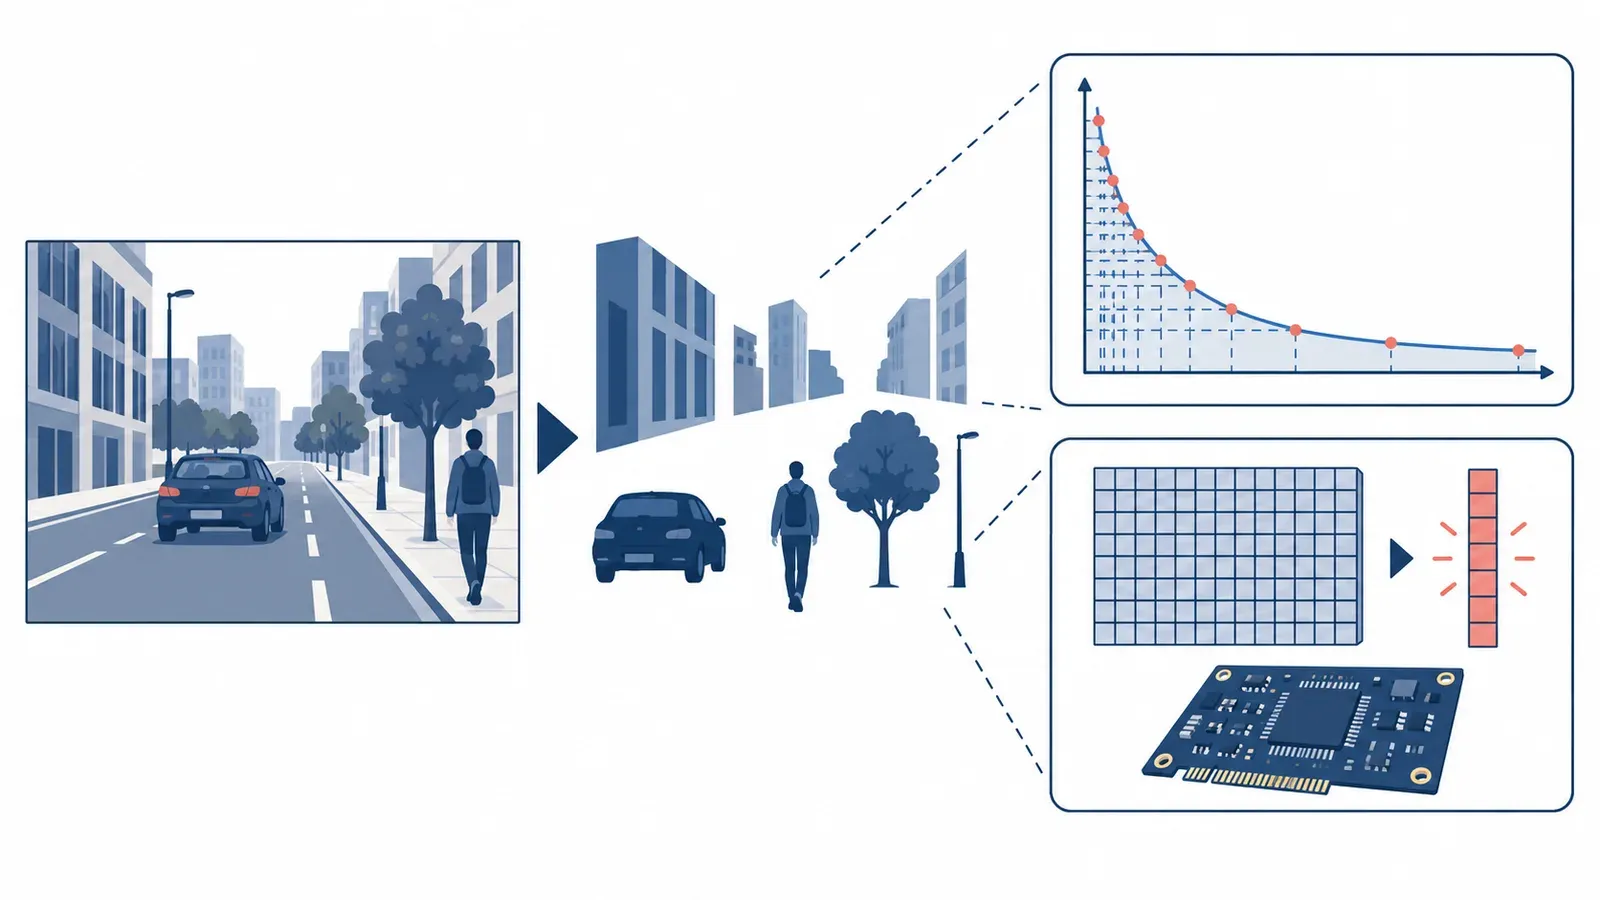
AHCPTQ
Segment Anything Model(SAM)の世界初4ビット量子化PTQを実現するハードウェア協調設計手法。post-GELUの重尾分布に対応するHybrid Log-Uniform量子化と、チャネルグルーピングによるオンチップレジスタ削減(−99.7%)を組み合わせる。FPGA上でW4A4動作時に浮動小数点比7.89倍の高速化・8.64倍の省エネを達成し、36.6% mAPを維持。
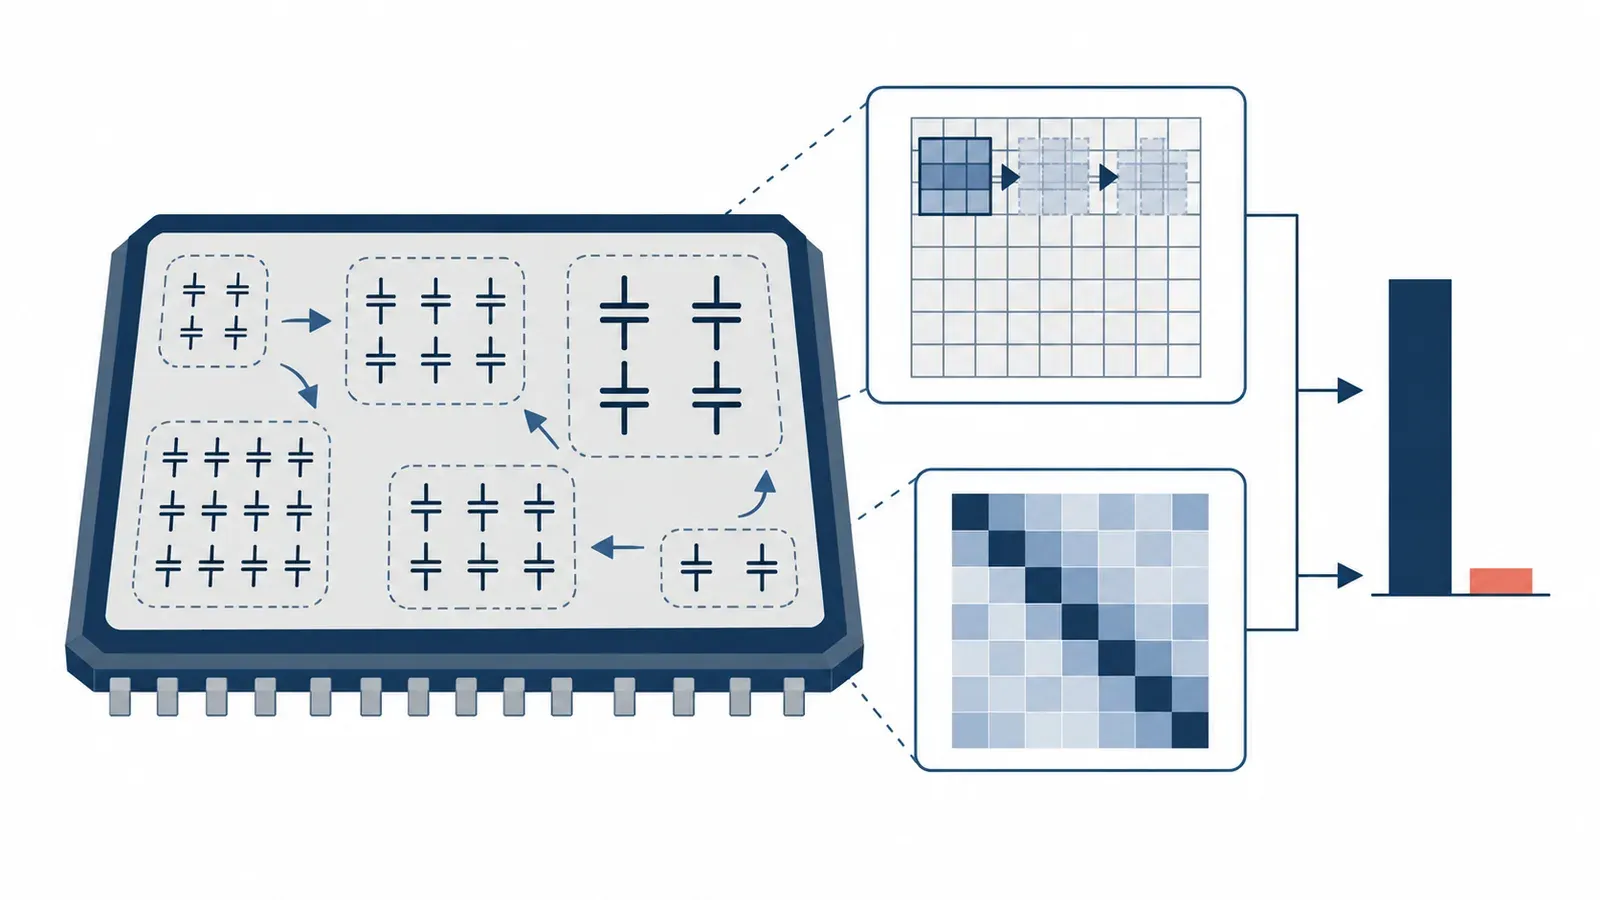
CR-CIM
CNNとTransformerの両モデルを統一的に加速する818〜4094 TOPS/Wのキャパシタ再構成型コンピュートインメモリマクロ。層ごとのビット幅要件に合わせてキャパシタ構成を動的に切り替えることで、幅広いモデルアーキテクチャに対応したオンチップ推論を実現する。CNNモードでは従来比10倍のエネルギー効率4094 TOPS/Wを達成。
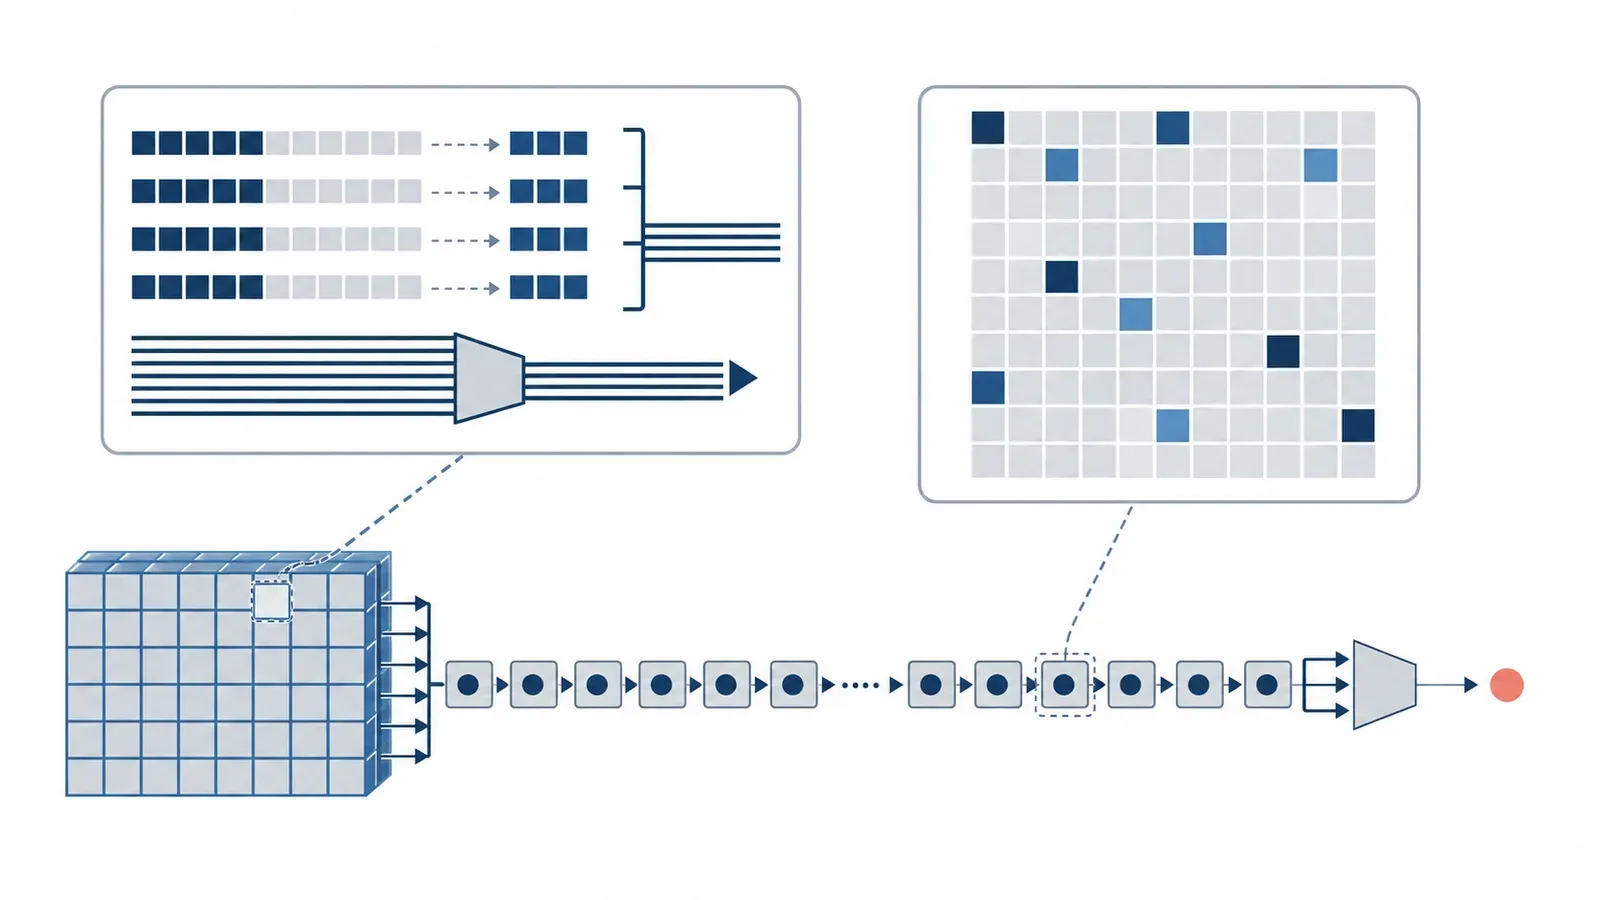
PACiM
確率的近似(PAC)によりベクトル演算をスカラー演算に変換し、スパース性を最大限活用するハイブリッドCIMアーキテクチャ。最小有効ビットの省略でメモリ転送量を半減し、従来比4倍の近似誤差低減を実現。65nm CMOSで14.63 TOPS/Wを達成し、ResNet-18でImageNet精度を維持する。
走っている自動運転車に、ウソの景色を見せられるか?
自動運転車は「LiDAR」というセンサで周囲を見ています。レーザーを飛ばし、跳ね返ってくるまでの時間から物までの距離を測る仕組みです。ではもし、外から狙ってレーザーを撃ち返したら、どうなるでしょう。
実は、ありもしない障害物を見せて急ブレーキを踏ませたり、逆に目の前にいる人を消してしまったりできます。私たちはその装置を自分たちの手で作り、テストコースで本物の車を走らせて「時速何kmで、何m先から成立するのか」を世界で初めて確かめました。
物騒に聞こえるかもしれませんが、狙いは逆です。どこまで危ないのかを正確に知らなければ、守る技術は作れません。攻撃を示すのと同じだけの労力を、それを検知し防ぐ手法の設計にも注いでいます。
配属されたら、こんなことをします
- 1
レーザーと光学系を組み合わせ、攻撃装置を自分の手で作る
- 2
テストコースで実際に自動運転車を走らせ、攻撃が成立する条件を測る
- 3
3D点群データをAIで解析し、攻撃を見破る検知手法を考える
- 4
NDSSなどセキュリティのトップ会議で発表し、ときに新聞やテレビに取り上げられる
取り組んでいること
実車・実速度でどこまで攻撃が通用するのかを解明し、危険性を定量化する
自己位置推定(SLAM)を狂わせ、車に「自分がどこにいるか」を誤認させる攻撃
防御機能を備えた最新のLiDARさえ突破できてしまうことの実証
攻撃を検知・無効化する仕組みと、そもそも攻撃に強いLiDARの設計
実際に発表した成果
自動運転セキュリティの8件をすべて見る →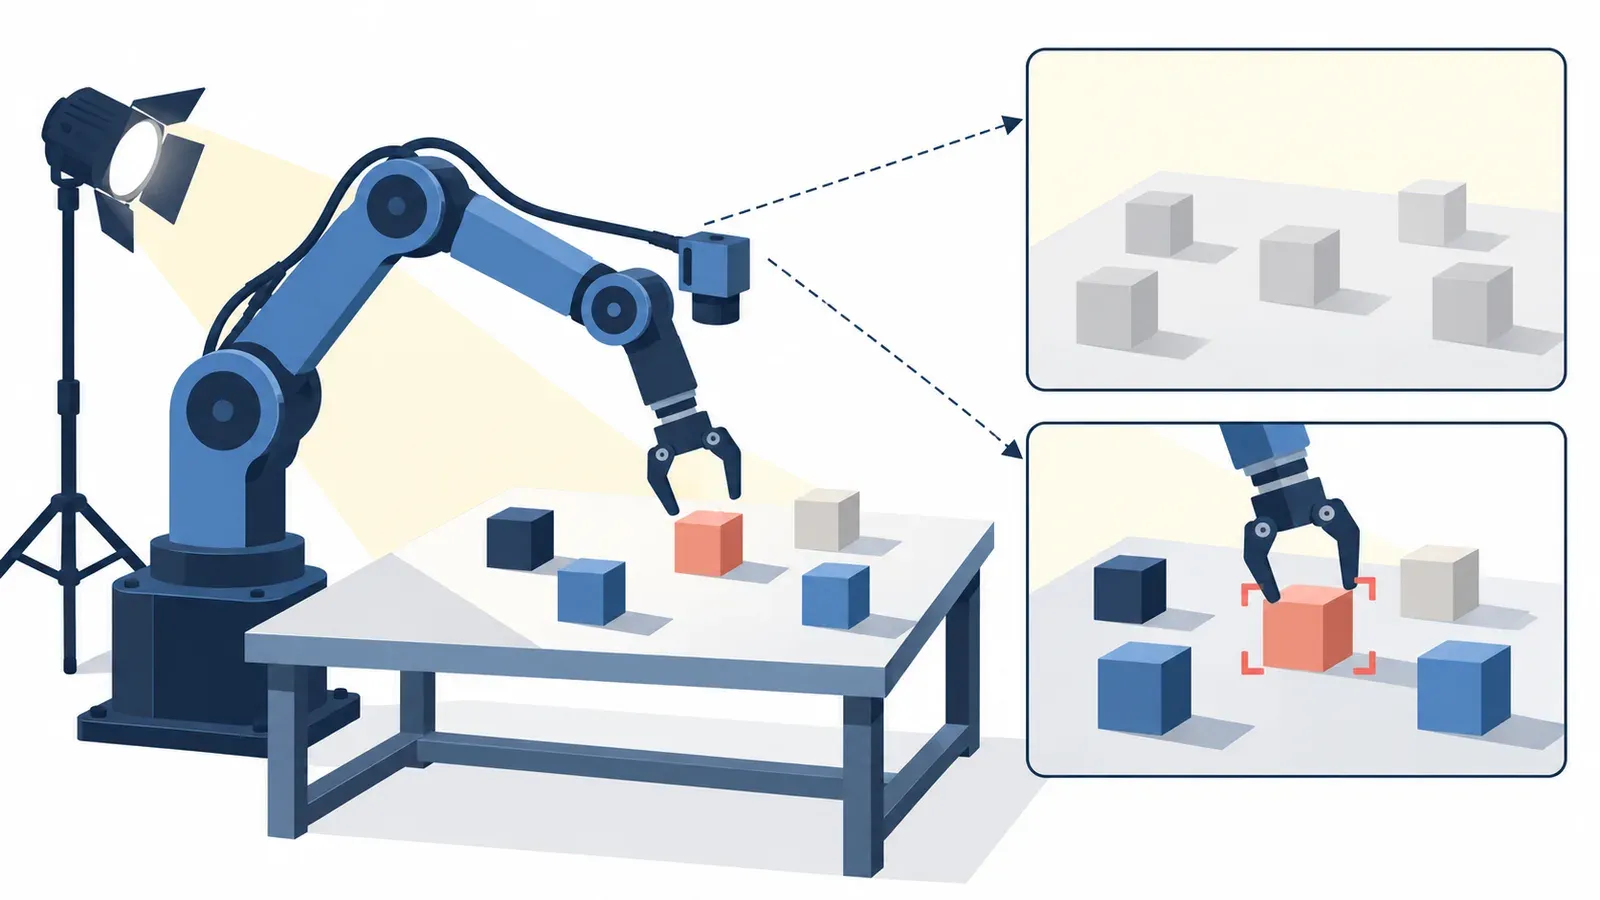
FLARE & ChromaGuard
ロボット操作の汎用基盤となりつつある Vision-Language-Action (VLA) モデルが、照明のわずかな変化に脆いことを示した研究。狙った照射で成功率をゼロまで落とす物理スポットライト攻撃 FLARE を提案し、モデル内部へのアクセスなしに成立することを実証した。さらに標準的な対策である素朴なデータ拡張が、モデルに「色をノイズとして捨てる」ことを学習させ、形状だけに頼る知覚へ退化させてしまう落とし穴を発見。色を保持したまま敵対的学習を行う ChromaGuard により、実機6自由度ロボットで通常時97.5%、攻撃下92.5%の成功率を達成した。
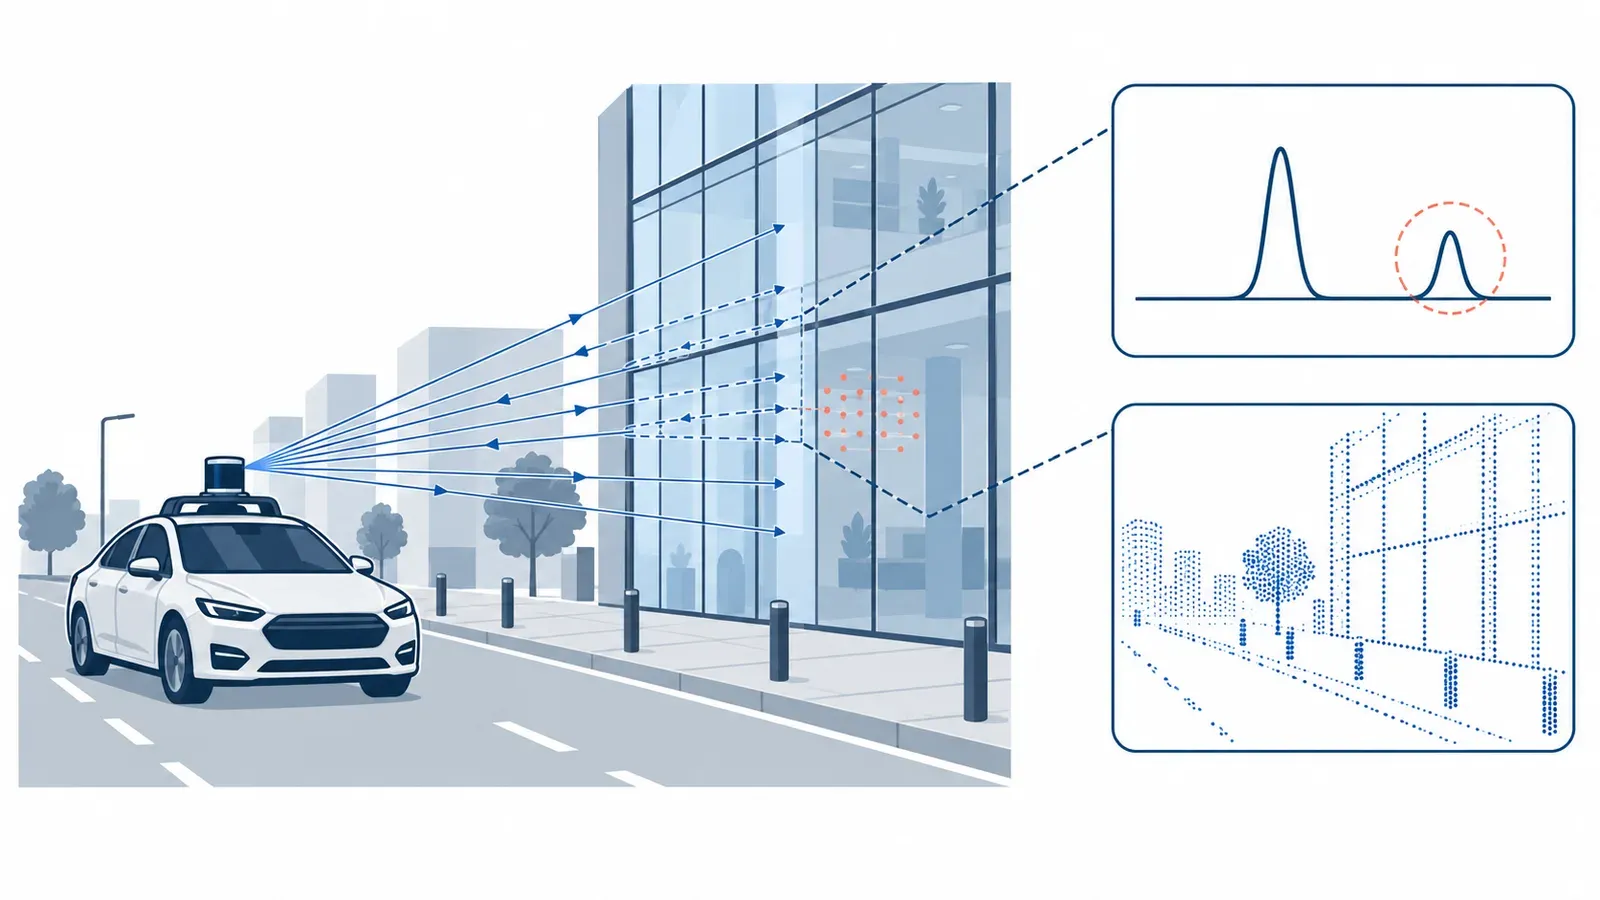
Ghost-FWL
自動運転LiDARで発生するガラス等の多重反射による幽霊点群(ゴースト)を検出・除去するための世界初の大規模モバイルFWLデータセット。24,412フレーム・75億ピークのアノテーションを収録し従来最大比100倍の規模を誇る。FWL-MAE事前学習とTransformerベースラインも提供し、自動運転の3Dマッピング・物体検出精度向上に貢献する。
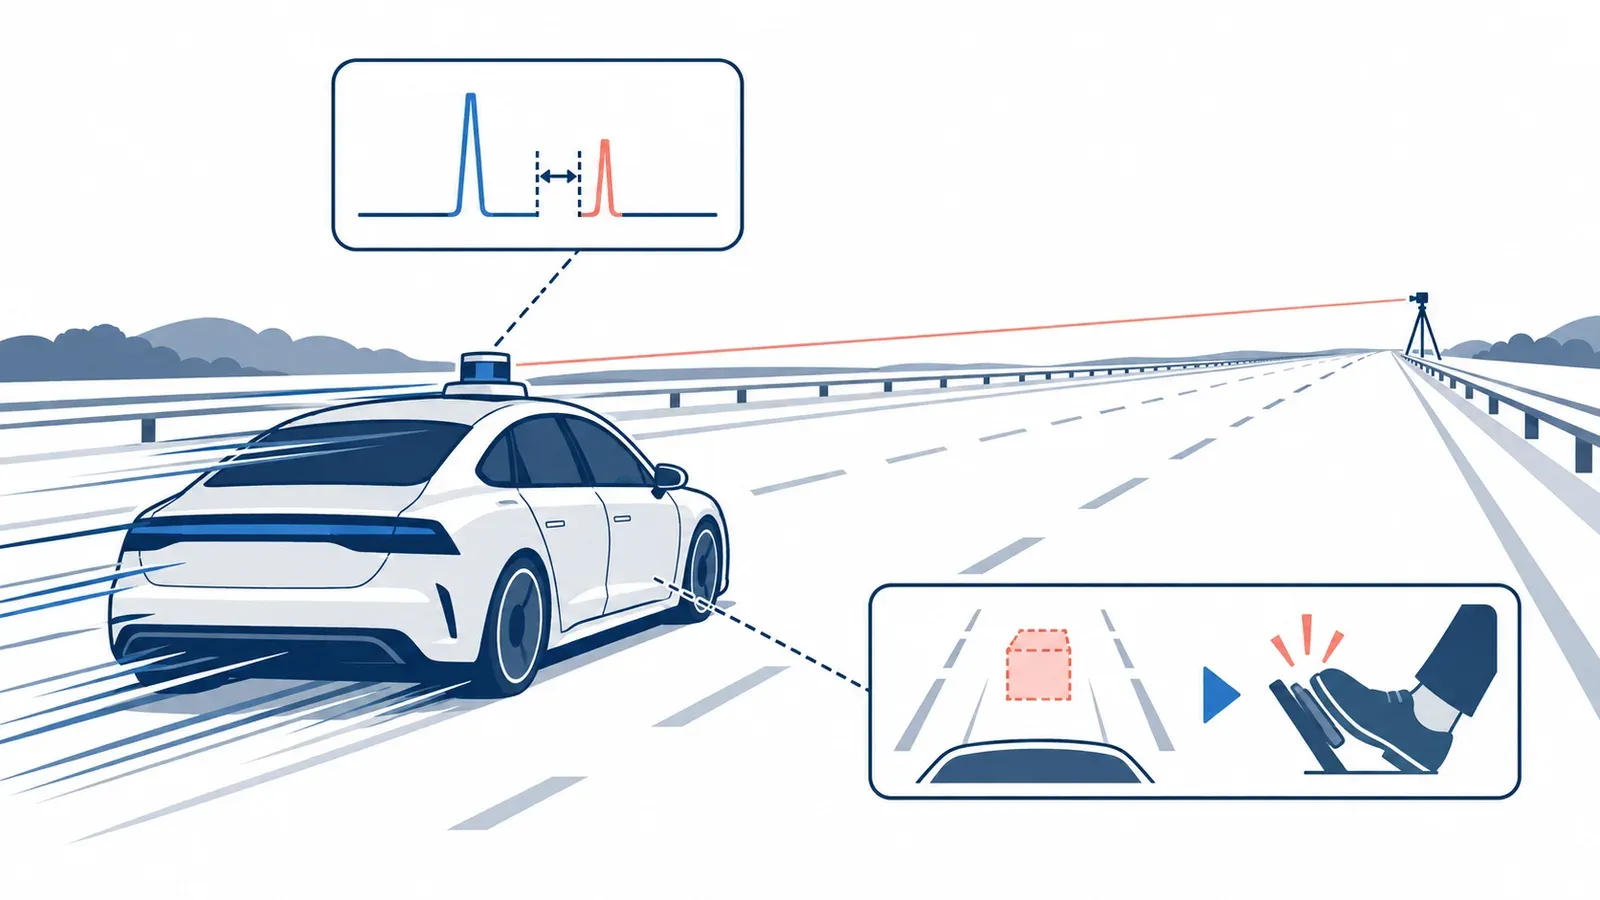
LiDAR Spoofing (High Speed)
高速走行・長距離条件下での自動運転車両に対するLiDARスプーフィング攻撃の現実的な有効性を検証した研究。これまで安全と想定されていた条件下でも攻撃が成立することを明らかにし、既存のセキュリティ前提を覆す実験的証拠を提示する。
世界が3Dで見えたら、何を作る?
自動運転のおかげで、LiDARは急速に安くなりました。ということは、車以外にも使えるということです。カメラは平面の映像しか撮れませんが、LiDARは空間そのものを3次元の点の集まりとして捉えられます。
私たちはこれを病院とスポーツに持ち込みました。リハビリでは、関節がどこまで曲がるかを医師が分度器で測っていたものを、センサとAIで自動化しています。バスケットボールでは、10人の選手が激しくぶつかり合うコートで誰がどこにいるかを追い続けるシステムを作りました。カメラだけでは選手が重なった瞬間に見失いますが、3Dなら区別できます。
工事現場で建機が自分の位置を把握するための、300m先から識別できる目印も開発しました。技術を作って終わりではなく、それが現場で本当に役立つところまで持っていく。そこがこのテーマの面白さです。
配属されたら、こんなことをします
- 1
病院や体育館にセンサを持ち込み、実際の現場でデータを取る
- 2
取れた3D点群をAIで解析し、人の動きや位置を追跡する仕組みを作る
- 3
医師やプロチーム、企業と直接やり取りしながら、使える形に仕上げる
- 4
作ったデータセットを公開し、世界中の研究者に使ってもらう
取り組んでいること
プロバスケの試合で10人の選手を3Dで追跡するシステムとデータセット
3DセンサとAIによる、リハビリの関節可動域の自動計測
GPSが使えない場所でも建機が自己位置を掴める、300m先から識別可能な目印
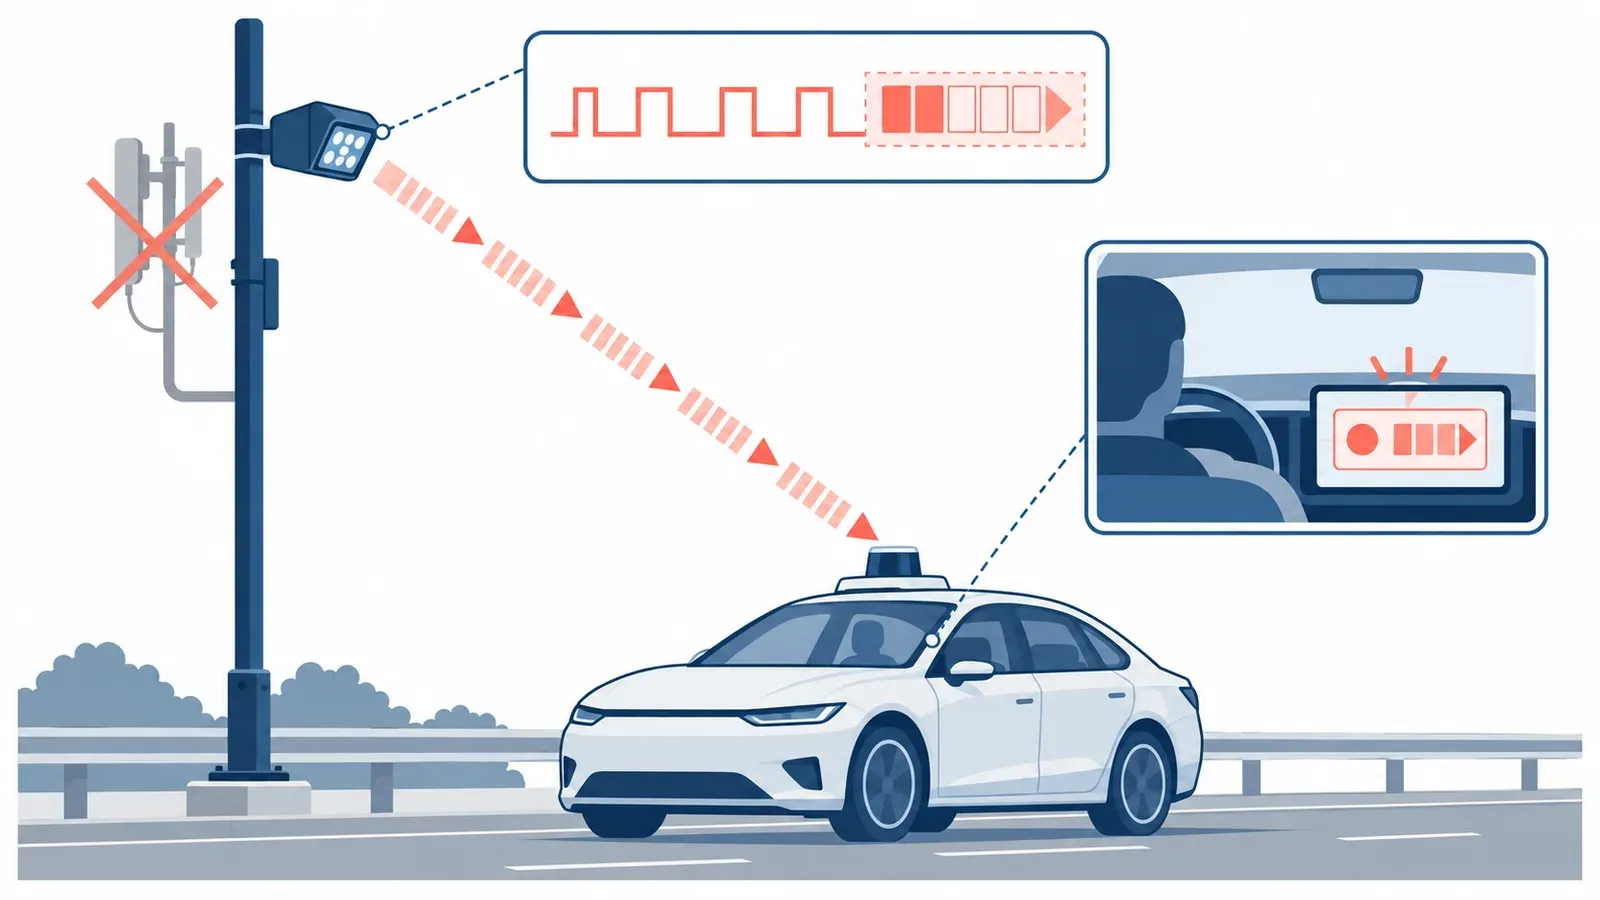
LiDARを通信機として使い、信号や死角の情報を車に届ける仕組み
実際に発表した成果
LiDAR応用の3件をすべて見る →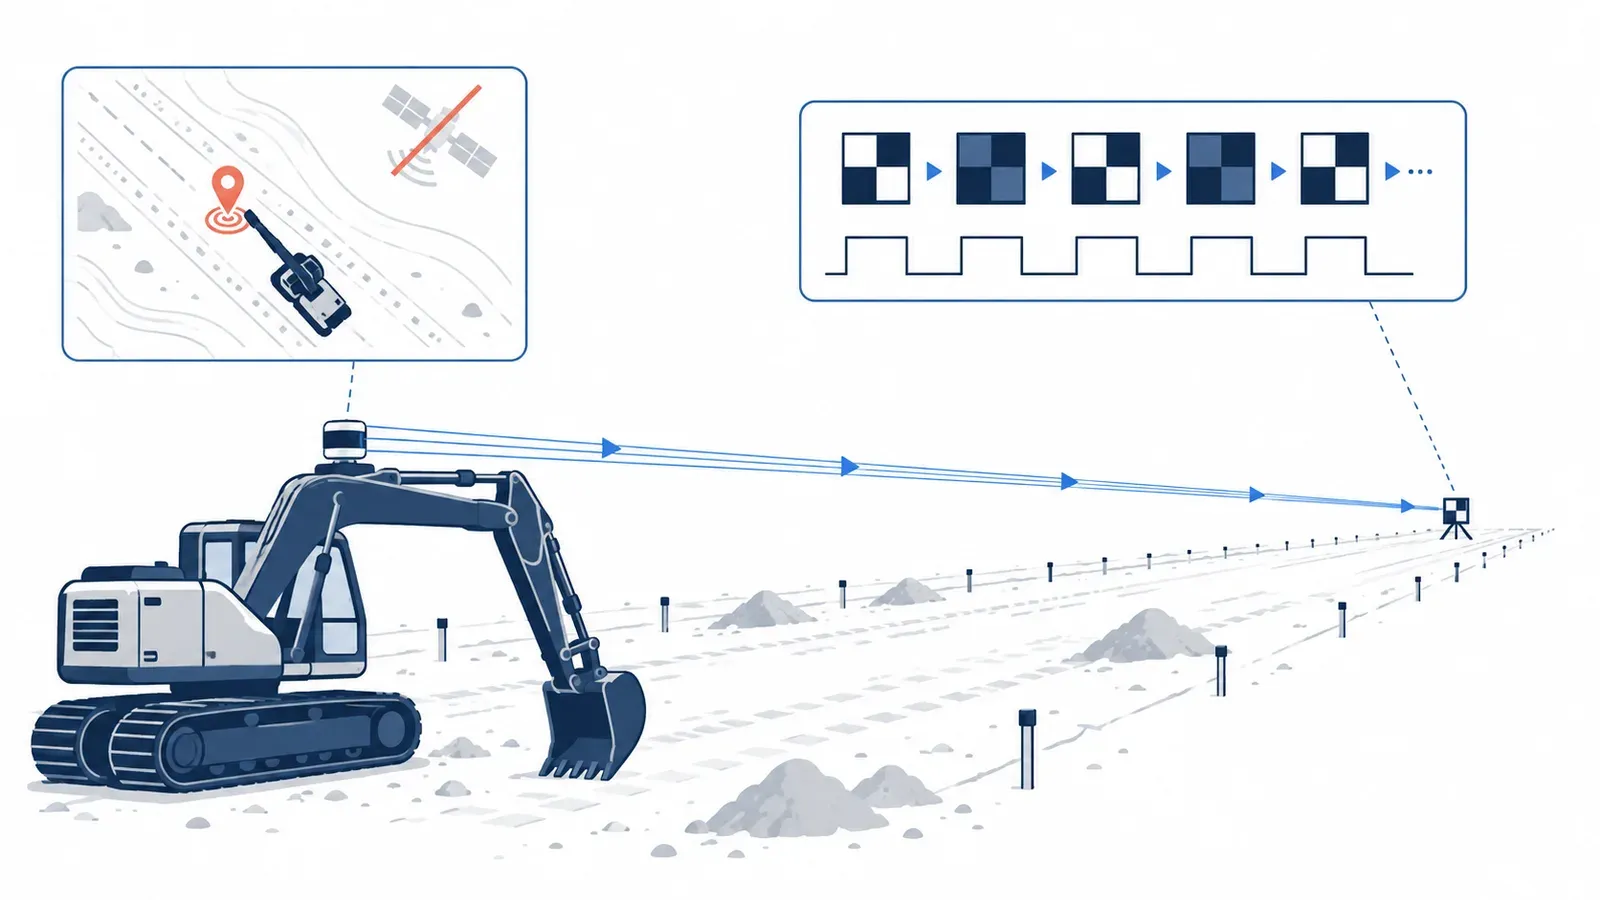
LiDAR Beacon
LiDARの1点反射だけでIDを識別できる新方式の基準マーカー「LiDAR Beacon」を開発。PDLCフィルムの透明/不透明切替による時間的反射パターンを利用し、従来比約19倍となる世界最長309mの識別距離を実現した。GPS・トータルステーション不要の自律測位システムを構築し、砂地環境での長距離走行後も平均誤差0.14m以内の高精度を達成している。
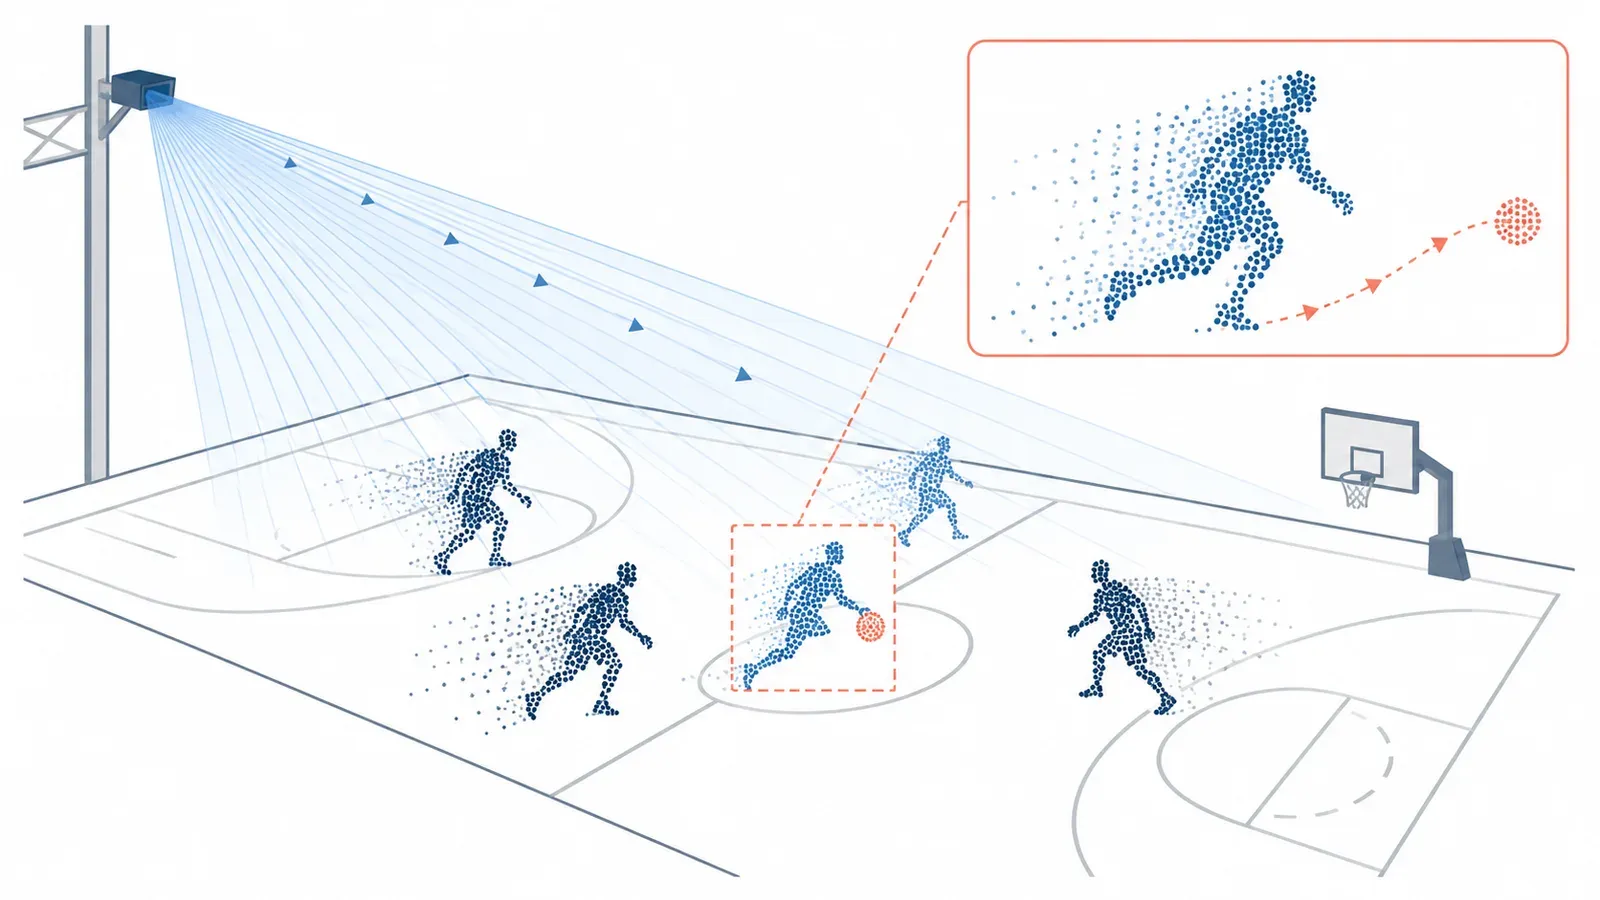
Basket LiDAR
LiDARセンシングを用いたバスケットボール選手の3D追跡システム。試合中の選手とボールをリアルタイムで精密に3次元位置推定し、スポーツアナリティクスのための高密度空間データを取得する。コーチングや戦術分析への実用的活用を見据えたシステム構築を行った。
Optical LiDAR Comm
既存の車載LiDARセンサを光通信チャネルとして転用し、インフラ・車両間通信(I2V)を実現する手法を提案。専用通信ハードウェアを不要とし、市販LiDARユニットのみで実用的なデータ転送を実証した。スマートインフラ連携の低コスト実装に向けた新たなアプローチを示す。
研究環境
シミュレーションだけで終わらせないために、実際に手を動かせる環境を揃えています。設計した回路は本当に製造され、攻撃手法は本当の車両で検証されます。
- 回路試作 (65nm / 28nm / 12nm FinFET)
- 実験用自動運転車両
- LiDAR攻撃・評価装置
- 各社LiDARセンサ多数
- 高速測定環境 (ADC/CIM評価)
- GPUサーバ
共同研究のご相談
企業との受託研究・共同研究を受け付けています。研究内容の詳細や、テーマのご相談もお気軽にどうぞ。