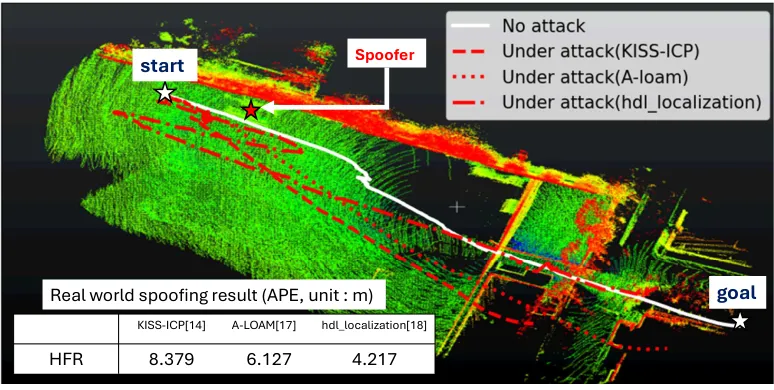
Practical LiDAR spoofing attacks targeting SLAM-based localization systems, guided by scan matching vulnerability analysis. Demonstrates that adversaries can manipulate vehicle localization by injecting carefully crafted ghost points into LiDAR scans.